+86-18920051257


Портальные роботы манипуляторы электрические: цена от производителя 2026
2026-08-30
- Портальные роботы манипуляторы электрические: цена от производителя и технические решения 2026 года
- Конструктивные особенности и принцип работы электрических портальных систем
- Где применяются электрические портальные роботы-манипуляторы
- Как выбрать портальные роботы манипуляторы электрические: критерии и расчеты
- Диапазон цен и факторы формирования стоимости в 2026 году
- Роль производителей комплексных решений: опыт ООО «Тяньцзинь Линъюй»
- Логистика, монтаж и ввод в эксплуатацию
- Типичные ошибки при выборе и эксплуатации
- Инженерное мнение: ограничения и перспективы технологии
- FAQ: Часто задаваемые вопросы
- Рекомендации по покупке и сотрудничеству с производителем
- Заключение
Портальные роботы манипуляторы электрические: цена от производителя и технические решения 2026 года
Портальные роботы манипуляторы электрические представляют собой высокоточные автоматизированные системы, предназначенные для перемещения грузов, сборки узлов и выполнения технологических операций в прямоугольной рабочей зоне. В отличие от традиционных шарнирных роботов, портальные (декартовы) системы обеспечивают линейное перемещение по осям X, Y и Z, что гарантирует исключительную жесткость конструкции и повторяемость позиционирования до ±0,05 мм. В 2026 году спрос на данные комплексы обусловлен необходимостью интеграции в линии с высокой тактовой частотой, где критичны скорость разгона и точность остановки.
Ключевое преимущество электрических приводов перед пневматическими или гидравлическими аналогами заключается в энергоэффективности и гибкости программирования. Современные серводвигатели позволяют динамически регулировать крутящий момент и скорость, снижая потребление электроэнергии на 30–40% по сравнению с устаревшими решениями. Для промышленных предприятий это означает не только сокращение операционных расходов (OPEX), но и возможность быстрой переналадки оборудования под новые продукты без замены механических компонентов. Цена от производителя формируется исходя из длины хода, грузоподъемности и класса защиты IP, однако базовая стоимость владения остается конкурентной благодаря низкому уровню обслуживания.
Данные системы широко применяются в автомобильной промышленности, логистических центрах, производстве электроники и металлообработке. Интеграция портальных роботов манипуляторов электрических в существующие производственные линии позволяет масштабировать выпуск продукции, минимизируя влияние человеческого фактора. В данном обзоре мы подробно рассмотрим конструктивные особенности, методы расчета стоимости, критерии выбора поставщика и технические нюансы эксплуатации в условиях российского производства с учетом требований ГОСТ и стандартов ЕАЭС.
Конструктивные особенности и принцип работы электрических портальных систем
Архитектура портального робота базируется на модульном принципе, где каждый линейный модуль представляет собой независимую ось движения. Основными элементами конструкции являются:
- Несущая рама (портал): Изготавливается из алюминиевых профилей или сварной стали. Алюминий предпочтителен для высоких скоростей из-за меньшей инерционной массы, тогда как сталь используется для сверхтяжелых нагрузок (свыше 500 кг).
- Линейные направляющие: Обеспечивают плавность хода. В 2026 году стандартом стали профильные направляющие качения с предварительным натягом, исключающие люфты даже после длительной эксплуатации.
- Приводной механизм: В электрических версиях используются зубчато-реечные передачи (для длинных ходов и высоких скоростей) или шарико-винтовые пары (ШВП) для коротких ходов и высоких усилий. Ременные приводы постепенно вытесняются из сегмента высокой точности.
- Серводвигатели и редукторы: Синхронные сервомоторы с абсолютными энкодерами обеспечивают мгновенную обратную связь по положению. Планетарные редукторы передают крутящий момент на ведущие шестерни или винты.
- Система управления: ПЛК (программируемый логический контроллер) или специализированный motion-контроллер, синхронизирующий движение всех осей.
Принцип действия основан на преобразовании вращательного движения двигателя в поступательное перемещение каретки. Контроллер получает команду из верхней системы управления (SCADA или MES) и рассчитывает траекторию движения с учетом ограничений по ускорению и рывку (jerk). Это позволяет избегать вибраций, которые могут негативно сказаться на качестве обработки детали или целостности хрупкого груза.
Важным аспектом является кинематика системы. Портальные роботы могут иметь конфигурации Gantry (два параллельных портала, соединенные перемычкой) или Cantilever (консольная конструкция). Gantry-системы обладают большей стабильностью при широком захвате, тогда как консольные варианты экономят пространство и проще в монтаже над конвейером. Выбор конфигурации напрямую влияет на итоговую стоимость и производительность линии.
Сравнение типов приводов в портальных системах
При выборе портальных роботов манипуляторов электрических необходимо четко понимать различия в типах передач, так как они определяют динамику системы. Ниже приведена сравнительная характеристика основных технологий передачи движения, актуальных для 2026 года:
| Параметр | Зубчатая рейка (Rack & Pinion) | Шарико-винтовая пара (Ball Screw) | Ременной привод (Timing Belt) |
|---|---|---|---|
| Максимальная скорость | До 5 м/с | До 1,5 м/с | До 3 м/с |
| Точность позиционирования | ±0,1 мм | ±0,02 мм | ±0,5 мм |
| Длина хода (ось X) | Не ограничена (до 20+ м) | Ограничена (до 3-4 м) | До 6-8 м |
| Грузоподъемность | Высокая (до 1000 кг и более) | Средняя (до 300 кг) | Низкая (до 100 кг) |
| Обслуживание | Периодическая смазка рейки | Контроль натяжения гаек | Замена ремня при растяжении |
| Стоимость внедрения | Средняя | Высокая (для длинных ходов) | Низкая |
Инженерная практика показывает, что для задач паллетизации и перемещения тяжелых заготовок оптимальным выбором является зубчатая рейка. Если же речь идет о сборке электронных компонентов или нанесении клея, где требуется микронная точность на коротких дистанциях, безальтернативным лидером остается ШВП. Ременные приводы в 2026 году сохраняют нишу в легких упаковочных линиях, где скорость важнее абсолютной точности.
Где применяются электрические портальные роботы-манипуляторы
Сфера применения портальных роботов манипуляторов электрических расширяется ежегодно благодаря развитию компонентной базы и снижению стоимости сервоприводов. В 2026 году ключевыми отраслями-потребителями являются:
1. Автомобилестроение и крупноузловая сборка
На заводах по производству автомобилей портальные системы используются для подачи дверей, капотов и стекол на линию сборки. Благодаря большой рабочей зоне (например, 6×3 метра), один робот может обслуживать несколько рабочих станций. Электрический привод позволяет мягко устанавливать детали, избегая повреждений лакокрасочного покрытия, что критично для контроля качества. Производительность таких линий достигает 60 кузовов в час.
2. Логистика и складская автоматизация
В распределительных центрах портальные роботы выполняют функции сортировки и укладки товаров на паллеты. Системы зрения (Machine Vision), интегрированные с контроллером робота, распознают габариты коробок и формируют устойчивые пакеты. Электрические оси обеспечивают быстрый цикл “подхват-перенос-отпуск”, сокращая время обработки одного заказа на 25% по сравнению с ручным трудом.
3. Металлообработка и станки с ЧПУ
Для загрузки и выгрузки тяжелых заготовок из токарных и фрезерных центров используются усиленные портальные манипуляторы. Они работают в условиях повышенного загрязнения стружкой и СОЖ, поэтому часто оснащаются кожухами с классом защиты IP65. Точность позиционирования позволяет устанавливать заготовки в патрон с минимальным биением, что продлевает срок службы режущего инструмента.
4. Производство солнечных панелей и электроники
Хрупкие материалы требуют деликатного обращения. Электрические портальные роботы с функцией контроля усилия (force control) могут перемещать стеклянные субстраты толщиной менее 2 мм без риска разрушения. Здесь важна не только точность, но и отсутствие вибраций при остановке, чего сложно добиться на пневматике.
Как выбрать портальные роботы манипуляторы электрические: критерии и расчеты
Выбор оборудования — это инженерная задача, требующая учета множества параметров. Ошибка на этапе проектирования приводит к простоям и дорогостоящим доработкам. Рассмотрим пошаговый алгоритм подбора портальных роботов манипуляторов электрических.
Шаг 1: Определение нагрузки и инерции
Недостаточно знать только вес груза. Необходимо рассчитать полную массу движущихся частей, включая саму каретку, крепления и инструмент (захват). Кроме того, важен момент инерции. Если центр тяжести груза смещен относительно оси захвата, возникают дополнительные нагрузки на направляющие и двигатели. Рекомендуется закладывать запас по грузоподъемности не менее 20–30% от номинального веса продукта.
Шаг 2: Анализ рабочего цикла и динамики
Определите требуемое время цикла (takt time). Исходя из него, рассчитайте необходимую максимальную скорость и ускорение. Формула для приблизительной оценки времени перемещения:
T = L / V_max + t_accel + t_decel + t_pause
Где L — длина перемещения, V_max — максимальная скорость, t_accel/decel — время разгона и торможения. Помните, что высокие ускорения требуют более мощных двигателей и жесткой рамы, что увеличивает цену.
Шаг 3: Выбор длины хода и геометрии
Измерьте габариты рабочей зоны. Для портальных систем важно учитывать “мертвые зоны” по краям хода, необходимые для размещения двигателей и концевых выключателей. Обычно это добавляет 200–400 мм к общей длине модуля. Также оцените высоту подъема (ось Z) с учетом длины самого захватного устройства.
Шаг 4: Требования к среде и защите
Если робот работает в цеху с металлической пылью, необходима защита класса IP54 или выше. Для пищевых производств или чистых комнат требуются специальные исполнения из нержавеющей стали или с покрытием, стойким к агрессивным моющим средствам. Наличие сертификатов EAC обязательно для легальной эксплуатации в РФ.
Шаг 5: Интеграция и коммуникация
Проверьте совместимость контроллера робота с вашей заводской сетью. Поддержка протоколов Ethernet/IP, Profinet или Modbus TCP является стандартом де-факто в 2026 году. Это упростит обмен данными с верхним уровнем управления и диагностику ошибок.
Диапазон цен и факторы формирования стоимости в 2026 году
Вопрос цены является одним из самых частых при запросе “портальные роботы манипуляторы электрические цена“. Стоимость готового решения варьируется в широких пределах и зависит от комплектации. Ниже приведены ориентировочные диапазоны цен для стандартных промышленных решений (без учета сложного ПО и уникальных захватов):
- Базовые модели (нагрузка до 50 кг, ход до 2 м): От 800 000 до 1 500 000 руб. Эти системы обычно используют стандартные алюминиевые профили и шаговые или простые серводвигатели.
- Средний сегмент (нагрузка 50–200 кг, ход 2–6 м, высокая точность): От 1 500 000 до 3 500 000 руб. Здесь применяются прецизионные направляющие, качественные редукторы и многоосевые контроллеры с поддержкой сетевых протоколов.
- Тяжелые и высокоскоростные системы (нагрузка >200 кг, кастомная геометрия): От 3 500 000 руб. и выше. Цена формируется индивидуально под проект, включая инженерные расчеты прочности, нестандартные захваты и систему технического зрения.
Что влияет на конечную стоимость?
- Бренд компонентов: Использование европейских брендов (Siemens, Beckhoff, Bosch Rexroth) увеличивает стоимость, но гарантирует надежность и доступность запчастей. Азиатские аналоги могут снизить цену на 20–30%, но требуют тщательной проверки качества.
- Длина осей: Увеличение хода требует более длинных и дорогих направляющих, реек или винтов, а также более мощных двигателей для компенсации прогиба.
- Тип обратной связи: Абсолютные энкодеры дороже инкрементальных, но они избавляют от необходимости процедуры “поиска дома” при каждом включении, что экономит время запуска линии.
- Программное обеспечение: Лицензии на ПО для симуляции и программирования могут составлять значительную часть бюджета. Открытые платформы (на базе Linux или PC-based control) становятся все более популярными из-за отсутствия роялти.
- Сервис и гарантия: Расширенная гарантия и наличие сервисного инженера на площадке увеличивают первоначальные затраты, но снижают риски простоев в будущем.
Покупка напрямую у производителя (цена от производителя) позволяет избежать наценок дистрибьюторов и получить техническую поддержку на этапе проектирования. Это особенно важно для нестандартных задач, где типовые решения не подходят.
Роль производителей комплексных решений: опыт ООО «Тяньцзинь Линъюй»
В условиях растущего спроса на кастомизированную автоматизацию выбор партнера, способного предложить не просто оборудование, а полное техническое решение «под ключ», становится критическим фактором успеха. Ярким примером такого подхода является деятельность компании ООО «Тяньцзинь Линъюй Автоматизированные Технологии» — национального высокотехнологичного предприятия, базирующегося в городе Тяньцзинь (Китай).
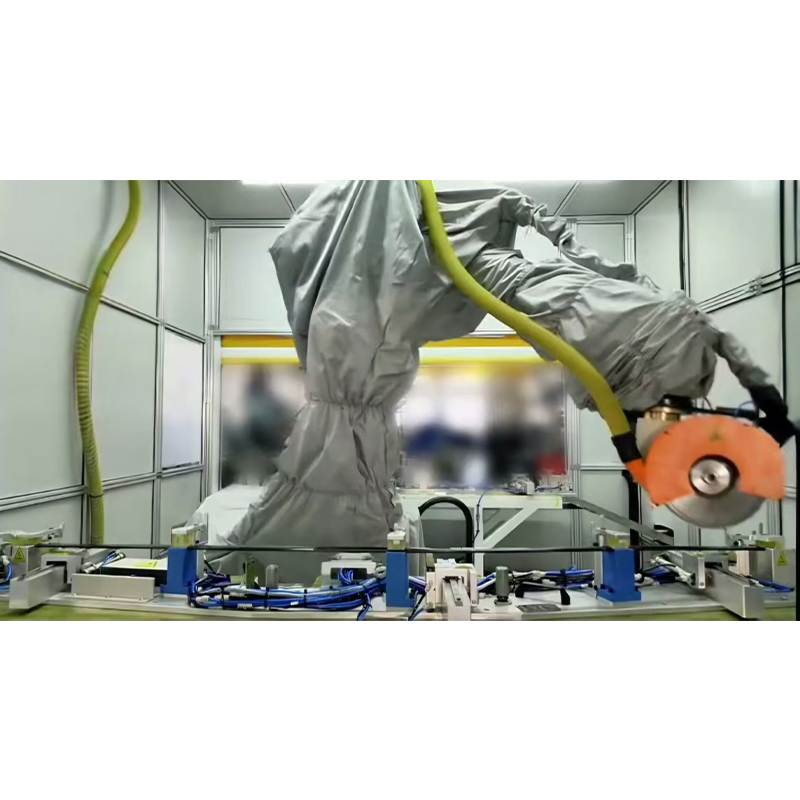
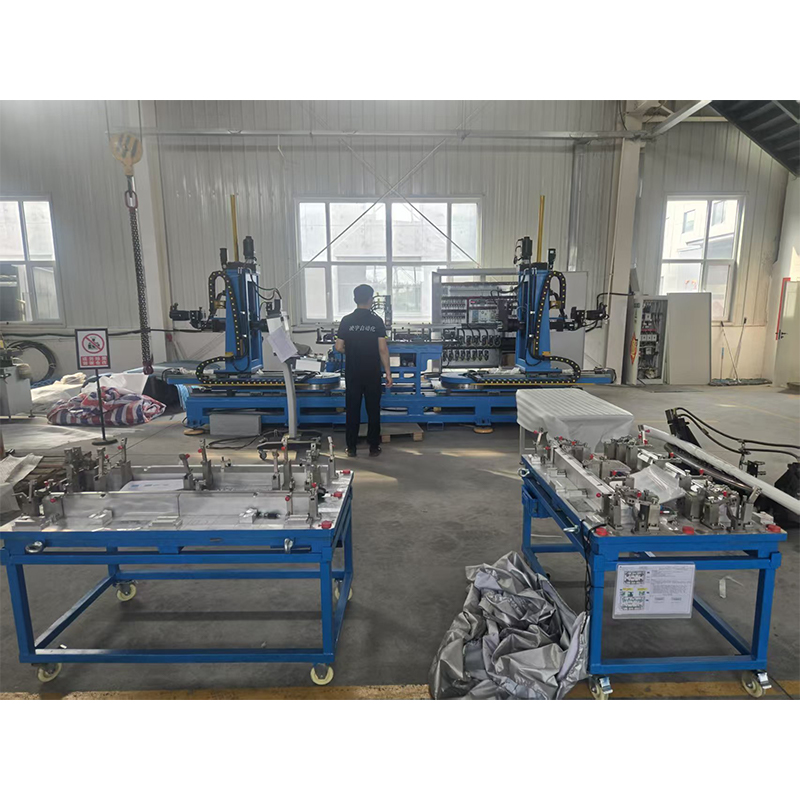
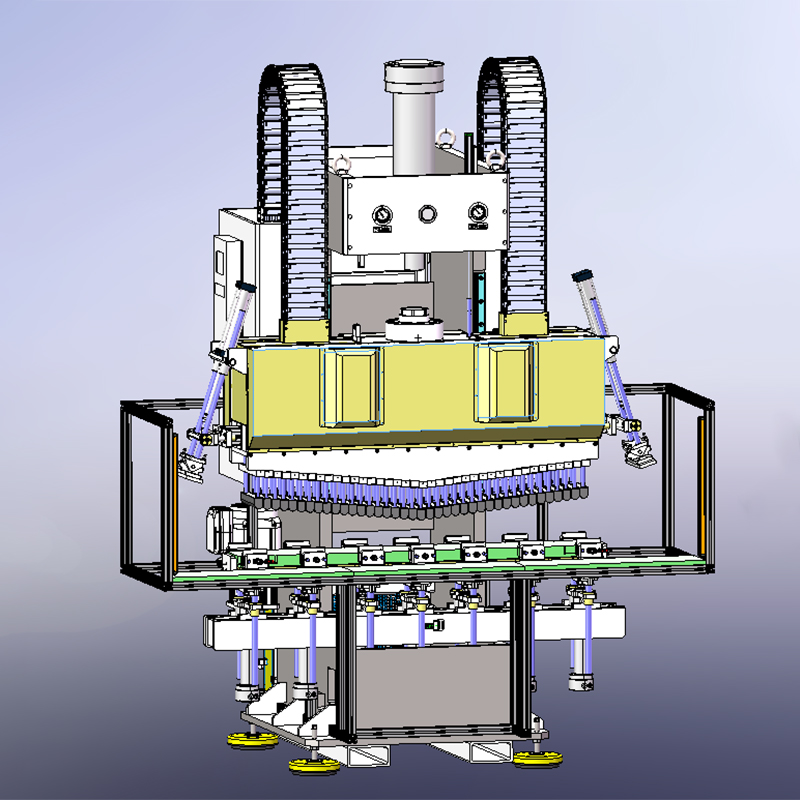
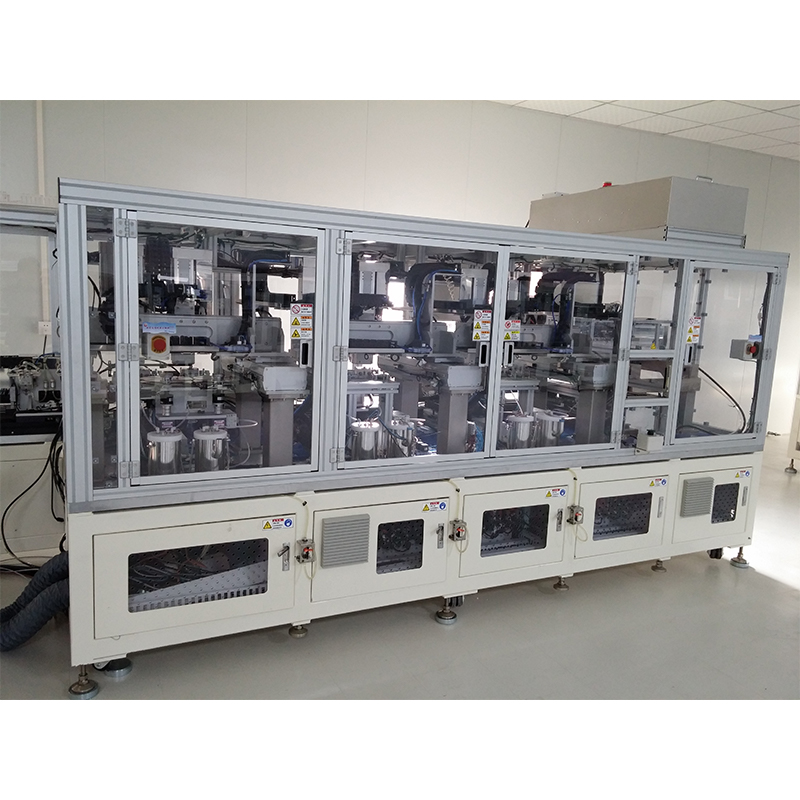
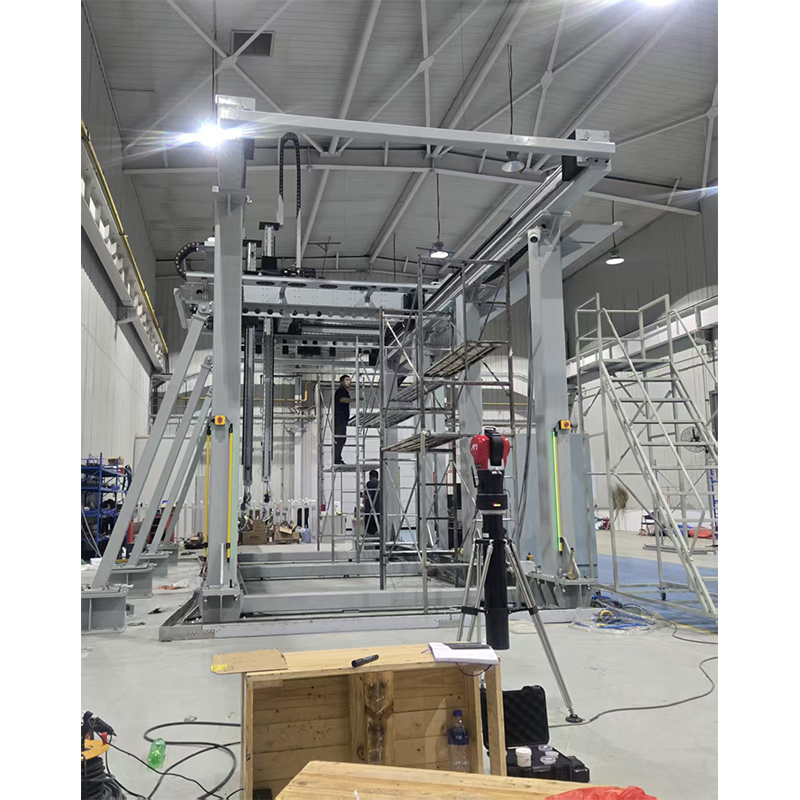
Компания специализируется на разработке и производстве интеллектуального автоматизированного оборудования, закрывая потребности ключевых секторов: от производства автомобильных компонентов до электронной промышленности. В контексте темы портальных систем, «Тяньцзинь Линъюй» предлагает широкий спектр нестандартных автоматизированных решений, включая рельсовые напольные роботы-манипуляторы и портальные системы, адаптированные под специфические задачи заказчика.
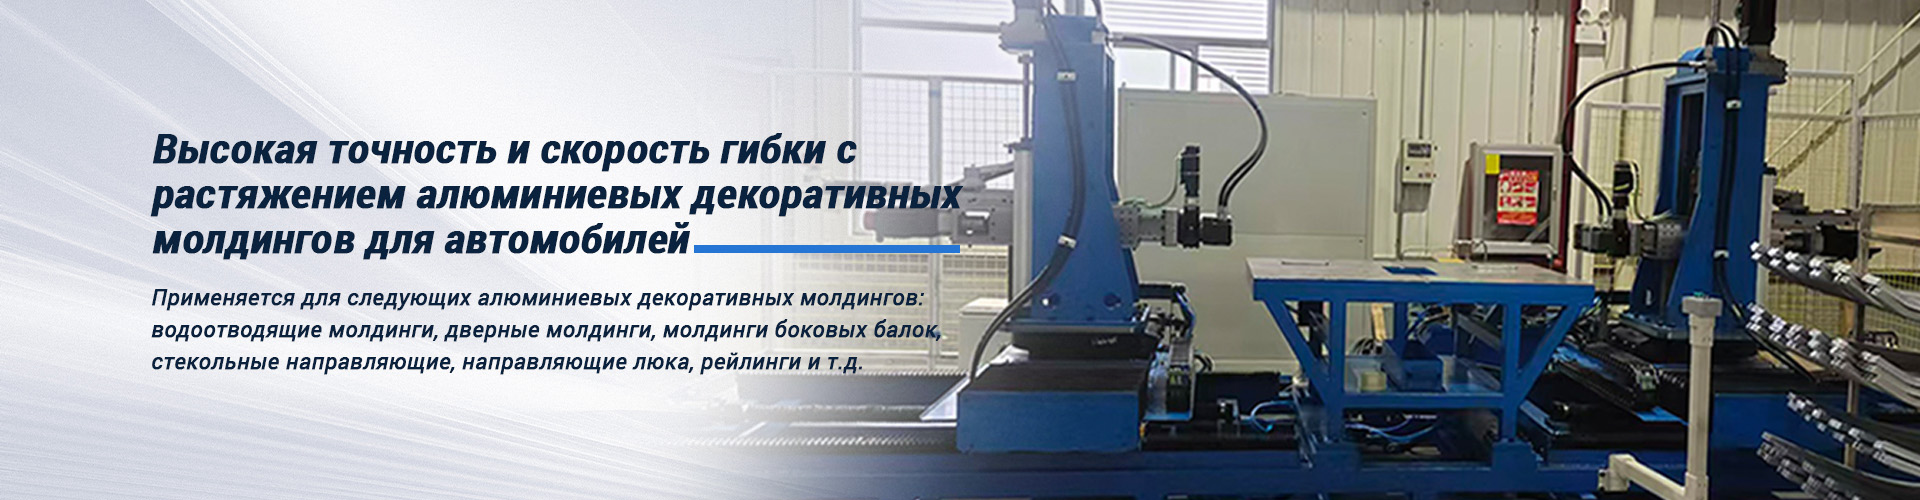
Производственная база компании обеспечивает полный цикл создания оборудования: от конструкторского проектирования и механической обработки до сборки, программирования и пусконаладки. Инженерная экспертиза команды позволяет реализовывать сложные проекты, требующие высокой точности и повторяемости. Например, в автомобильной отрасли решения «Тяньцзинь Линъюй» успешно применяются не только для гибки алюминиевых молдингов, но и для интеграции портальных систем в линии сборки и контроля качества.
Ключевым преимуществом работы с таким производителем является комплексный подход. Клиенты получают не просто «железо», а тщательно протестированную систему, прошедшую строгий внутренний контроль качества и функциональные испытания перед отгрузкой. Это минимизирует риски при вводe в эксплуатацию и гарантирует соблюдение сроков поставки. Стратегия компании, ориентированная на долгосрочное партнерство и прозрачность процессов, делает её надежным выбором для российских промышленных предприятий, ищущих баланс между стоимостью, качеством и технической поддержкой.
Логистика, монтаж и ввод в эксплуатацию
Портальные роботы являются крупногабаритным оборудованием, что накладывает особенности на логистику. Транспортировка осуществляется разборными узлами или модулями, упакованными в деревянные ящики. Важно обеспечить сохранность направляющих поверхностей при перевозке.
Монтаж системы требует подготовленного фундамента или несущей конструкции. Поверхность установки должна быть ровной (допуск по плоскостности не более 1–2 мм на 1 метр), иначе возникнут перекосы, ведущие к преждевременному износу подшипников. Выравнивание производится с помощью лазерных нивелиров и регулировочных shim-пластин.
Электрическое подключение должно выполняться квалифицированными специалистами в соответствии с ПУЭ (Правила устройства электроустановок). Обязательным является заземление корпуса робота и использование экранированных кабелей для сигнальных линий энкодеров, чтобы избежать электромагнитных помех от частотных преобразователей.
Пусконаладочные работы включают:
- Механическую юстировку осей.
- Настройку параметров сервоприводов (PID-регуляторы).
- Калибровку нулевых точек.
- Тестирование рабочих циклов на холостом ходу и под нагрузкой.
- Обучение персонала заказчика.
Типичные ошибки при выборе и эксплуатации
Даже опытные инженеры иногда допускают просчеты при внедрении автоматизации. Вот список наиболее распространенных проблем, с которыми сталкиваются пользователи портальных роботов манипуляторов электрических:
1. Игнорирование резонансных частот. При определенных скоростях длинная балка портала может войти в резонанс, вызывая вибрации. Это решается добавлением ребер жесткости или изменением профиля ускорения в контроллере (S-образная кривая вместо трапецеидальной).
2. Недооценка момента инерции захвата. Если захватное устройство имеет большие габариты и массу, оно создает значительный опрокидывающий момент. Это требует установки более мощных двигателей на вертикальной оси (Z) и использования направляющих с большим моментом нагрузки.
3. Отсутствие обслуживания смазочной системы. Линейные направляющие и рейки требуют регулярной смазки. Работа “на сухую” приводит к задирам и потере точности за считанные недели. Автоматические системы смазки настоятельно рекомендуются для интенсивных режимов работы (24/7).
4. Неправильный выбор класса защиты. Установка робота с IP20 в пыльном цеху приведет к быстрому выходу из строя электроники и засорению направляющих. Всегда оценивайте реальные условия среды, а не только паспортные данные помещения.
Инженерное мнение: ограничения и перспективы технологии
Как эксперт в области промышленной автоматизации, я должен отметить, что портальные роботы не являются универсальным решением. Их главное ограничение — занимаемое пространство. Портальная конструкция требует наличия свободного объема над рабочей зоной, что не всегда возможно в тесных цехах. Кроме того, соотношение “рабочая зона / занимаемая площадь” у них ниже, чем у антропоморфных роботов.
Однако, там, где требуется высокая скорость на больших расстояниях и абсолютная прямолинейность движения, портальные системы не имеют альтернатив. В 2026 году наблюдается тренд на модульность: производители предлагают стандартизированные узлы, которые можно быстро комбинировать, сокращая время разработки с месяцев до недель.
Неопределенность на рынке компонентов сохраняется, поэтому рекомендуется выбирать поставщиков, имеющих складскую программу в РФ или гарантированные сроки поставки из дружественных стран. Это минимизирует риски простоев из-за ожидания запчастей.
FAQ: Часто задаваемые вопросы
Каков срок службы электрических портальных роботов?
При соблюдении регламента обслуживания (смазка, проверка натяжения) срок службы линейных направляющих и приводов составляет от 5 до 10 лет или 10–20 миллионов циклов. Серводвигатели и электроника обычно служат дольше механических частей.
Можно ли модернизировать существующий портал?
Да, большинство современных систем модульны. Можно заменить двигатели на более мощные, обновить контроллер или добавить дополнительную ось вращения (R-ось) на конце манипулятора. Однако замена направляющих на более длинные требует полной разборки рамы.
Сложно ли программировать портального робота?
Современные контроллеры используют визуальные интерфейсы или языки высокого уровня (Structured Text, Python-like scripts). Базовые движения (точка-точка, линейная интерполяция) настраиваются за несколько часов. Сложные задачи синхронизации с конвейером требуют квалификации инженера-программиста.
Какая гарантия предоставляется производителем?
Стандартная гарантия на механические части составляет 12–24 месяца, на электронику — 12 месяцев. Условия могут варьироваться в зависимости от интенсивности использования (количество смен).
Подходят ли эти роботы для взрывоопасных сред?
Стандартные исполнения не подходят. Для зон с опасностью взрыва (ATEX) требуются специальные версии с искробезопасной электроникой и пневматическими или специально сертифицированными электрическими приводами, что значительно удорожает проект.
Рекомендации по покупке и сотрудничеству с производителем
При закупке портальных роботов манипуляторов электрических рекомендуем следующий подход:
- Запросите технико-коммерческое предложение (ТКП) с детализацией. Не соглашайтесь на общую сумму. Требуйте разбивку по компонентам: стоимость механики, двигателей, контроллера, работ по сборке.
- Проверьте референс-лист. Попросите контакты клиентов, которые уже эксплуатируют аналогичные системы в вашей отрасли. Реальный опыт эксплуатации ценнее рекламных буклетов.
- Оцените сервисную поддержку. Узнайте, есть ли у поставщика собственные инженеры для выездного обслуживания и каков средний срок реакции на заявку.
- Рассмотрите возможность лизинга. Для крупных проектов лизинговые программы от производителей или партнеров позволяют распределить финансовую нагрузку и начать экономить на ФОТ сразу после запуска.
Правильный выбор поставщика — это залог бесперебойной работы вашего производства. Мы, как производитель, готовы предоставить полный цикл услуг: от аудита вашей текущей линии и 3D-моделирования будущего решения до монтажа и постгарантийного обслуживания.
Заключение
Внедрение портальных роботов манипуляторов электрических в 2026 году является стратегически верным шагом для повышения конкурентоспособности промышленного предприятия. Сочетание высокой точности, скорости и энергоэффективности делает их незаменимыми для задач транспортировки, сборки и паллетизации. Несмотря на более высокую начальную стоимость по сравнению с пневматикой, совокупная стоимость владения (TCO) оказывается ниже за счет экономии энергии, воздуха и снижения брака.
Ключ к успеху — в грамотном проектировании и выборе надежного партнера. Не экономьте на этапе расчетов нагрузки и динамики. Инвестиции в качественную механику и современную систему управления окупаются за 12–18 месяцев непрерывной работы.
Готовы автоматизировать ваше производство? Получите индивидуальное коммерческое предложение и консультацию наших инженеров уже сегодня.
→ Получить расчет стоимости портального робота
→ Скачать каталог технических характеристик 2026