+86-18920051257


Портальные роботы-манипуляторы для станков: цены 2026 от производителя
2026-08-29
- Портальные роботы-манипуляторы для обслуживания станков: цены 2026 от производителя
- Что такое портальные роботы-манипуляторы для обслуживания станков
- Где применяются портальные роботы-манипуляторы для обслуживания станков
- Основные характеристики и технические параметры
- Как выбрать портальные роботы-манипуляторы для обслуживания станков
- Сравнение моделей и конфигураций
- Диапазон цен и факторы стоимости в 2026 году
- Интеграция и обслуживание: практический опыт
- FAQ: Часто задаваемые вопросы
- Рекомендации по покупке и заключению договора
- Заключение
Портальные роботы-манипуляторы для обслуживания станков: цены 2026 от производителя
Портальные роботы-манипуляторы для обслуживания станков представляют собой автоматизированные системы координатного типа (декартовы роботы), предназначенные для загрузки и выгрузки заготовок в токарные, фрезерные и шлифовальные центры. В условиях производственного дефицита кадров 2026 года, внедрение таких систем позволяет сократить цикл обработки на 15–25% и обеспечить круглосуточную работу оборудования без участия оператора. Ключевое преимущество портальных решений перед шарнирными аналогами — высокая жесткость конструкции, точность позиционирования до ±0.05 мм и способность работать с тяжелыми заготовками (до 500 кг и более) при минимальных габаритах рабочей зоны.
Стоимость комплекта в 2026 году варьируется от 1.8 млн рублей за базовые оси линейного перемещения до 6.5 млн рублей за интегрированные ячейки с системами технического зрения и адаптивными захватами. Прямая покупка у производителя исключает наценку дилеров и обеспечивает адаптацию кинематики под конкретную модель станка (ЧПУ). Данная статья содержит технический разбор конструкций, анализ ценообразования и рекомендации по выбору оборудования для металлообрабатывающих предприятий.
Что такое портальные роботы-манипуляторы для обслуживания станков
В промышленной автоматизации термин «портальный робот» (или gantry robot) описывает манипулятор, оси которого движутся по прямолинейным направляющим, образуя прямоугольную рабочую зону. В отличие от антропоморфных (шестиосевых) роботов, портальные системы не имеют сложных угловых сочленений, что радикально повышает их надежность и грузоподъемность при сохранении компактности.
Основная задача портальных роботов-манипуляторов для обслуживания станков — выполнение повторяющихся операций:
- Загрузка сырых заготовок из накопителя или конвейера в патрон/тиски станка.
- Выгрузка готовых деталей после завершения цикла обработки.
- Переворот детали для второй операции (если требуется).
- Сортировка брака и годных изделий по контейнерам.
Конструктивно система состоит из трех линейных осей (X, Y, Z) и одной ротационной оси (R) на конце эффектора. Ось X отвечает за продольное перемещение вдоль станка, Y — за поперечное (глубину подачи), Z — за вертикальный подъем, а R — за ориентацию захвата. Такая кинематика идеально подходит для станков с горизонтальной или вертикальной компоновкой, где доступ к рабочей зоне ограничен защитными кожухами.
Ключевые отличия от других типов автоматизации
При выборе между портальным, шарнирным и коллаборативным роботом необходимо учитывать физику процесса. Портальные системы выигрывают там, где требуется высокая скорость линейного перемещения и работа с инерционными нагрузками. Шарнирные роботы универсальнее, но медленнее на прямых траекториях и занимают больше места из-за «мертвых зон» вокруг основания. Коллаборативные роботы (коботы) безопасны для человека, но их грузоподъемность редко превышает 20 кг, а скорость ограничена нормами безопасности, что делает их непригодными для тяжелой серийной обработки.
Где применяются портальные роботы-манипуляторы для обслуживания станков
Сфера применения данных систем шире, чем просто «станочный парк». Интеграция целесообразна в отраслях с высоким объемом повторяющихся операций и строгими требованиями к такту времени.
1. Серийное машиностроение и автокомпоненты
Производство валов, шестерен, фланцев и дисков. Здесь критична скорость. Портальный манипулятор может обслужить два токарных станка одновременно, работая по принципу «челнока». Время простоя станка на загрузку сокращается до 3–5 секунд. Пример: обработка ступиц колеса. Заготовка весит 12 кг, цикл обработки — 45 секунд. Робот обеспечивает такт времени в 50 секунд, позволяя одному оператору контролировать линию из 4–6 станков.
2. Аэрокосмическая отрасль и энергетика
Обработка крупногабаритных деталей из титана и жаропрочных сплавов. Вес заготовок может достигать 100–300 кг. Использование ручного труда здесь недопустимо из-за рисков травматизма и усталости материалов. Портальные роботы с усиленными приводами и редукторами обеспечивают плавное перемещение тяжелых масс без вибраций, которые могли бы повредить точную шпиндельную группу станка.
3. Литейное производство и кузнечные цеха
Работа в агрессивных средах: высокая температура, запыленность, наличие СОЖ (смазочно-охлаждающей жидкости). Портальные роботы легко герметизируются (стандарт IP65/IP67). Они могут подавать горячие заготовки из печи закалки непосредственно в штамповочный пресс или токарный центр, выдерживая температурные нагрузки до +150°C в зоне хвата.
4. Производство электроники и приборостроения
Для легких деталей применяются высокоскоростные портальные модули с ременным приводом. Точность позиционирования здесь важнее грузоподъемности. Системы технического зрения корректируют положение детали с погрешностью менее 0.1 мм, что необходимо для установки печатных плат или корпусов в фрезерные станки для снятия облоя.
Основные характеристики и технические параметры
При формировании технического задания (ТЗ) на поставку портальных роботов-манипуляторов для обслуживания станков инженеры ориентируются на следующий набор параметров. Отклонение в любом из них ведет к снижению эффективности или поломке оборудования.
| Параметр | Описание и влияние на процесс | Типичные значения (2026) |
|---|---|---|
| Грузоподъемность | Максимальная масса заготовки вместе с весом схвата (захвата). Важно учитывать динамическую нагрузку при ускорении. | От 5 кг до 500 кг |
| Рабочая зона (X/Y/Z) | Линейные габариты перемещения. Ось X обычно равна длине станка + зона выгрузки. Ось Z должна превышать высоту загрузки. | X: 1000–6000 мм Y: 500–1500 мм Z: 300–1000 мм |
| Точность позиционирования | Повторяемость подхода схвата к точке захвата. Зависит от класса направляющих и энкодеров. | ±0.02 мм – ±0.1 мм |
| Максимальная скорость | Скорость линейного перемещения по осям. Влияет на общее время цикла. | 1.0 – 3.5 м/с |
| Ускорение | Способность быстро разгоняться и тормозить. Критично для коротких циклов. | 0.5 – 2.0 G |
| Тип привода | Сервоприводы (высокая точность) или шаговые двигатели (бюджетные решения). | AC Servo (преимущественно) |
| Интерфейс связи | Протокол обмена данными с ЧПУ станка. | Modbus TCP, Profinet, EtherCAT, дискретные I/O |
Инженерный нюанс: расчет полезной нагрузки
Частая ошибка при закупке — учет только веса детали. Однако схват (пневматический или электрический захват) сам имеет массу. Если деталь весит 45 кг, а схват — 10 кг, требуемая грузоподъемность робота должна быть не менее 55 кг + 20% запаса на инерционные силы при экстренном торможении. Итого: минимум 70–80 кг. Пренебрежение этим правилом приводит к перегреву сервомоторов и сбоям по ошибке «перегрузка оси».
Как выбрать портальные роботы-манипуляторы для обслуживания станков
Выбор оборудования — это не просто подбор каталожной модели, а инженерный проект интеграции. Алгоритм выбора в 2026 году выглядит следующим образом:
- Аудит станочного парка. Определите типы станков (токарные, фрезерные, многошпиндельные). Изучите чертежи деталей: габариты, вес, материал, необходимость переворота.
- Анализ такта времени. Замерьте время ручной загрузки. Если оно составляет более 10% от общего времени цикла, автоматизация окупится быстро. Если менее 5% — рентабельность под вопросом.
- Определение кинематики. Для длинных валов нужна удлиненная ось X. Для тяжелых дисков — усиленная ось Z. Для работы внутри закрытого пространства станка — компактная компоновка с возможностью монтажа на крыше или раме станка.
- Выбор схвата (концевого эффектора). Пневматические пальцы дешевле, но требуют наличия сжатого воздуха и менее гибки. Электрические схваты позволяют регулировать силу сжатия программно, что важно для хрупких деталей (алюминий, пластик), но стоят в 2–3 раза дороже.
- Интеграция с ЧПУ. Проверьте, есть ли свободные порты ввода/вывода на контроллере станка. Современные портальные роботы-манипуляторы для обслуживания станков должны обмениваться сигналами: «Дверь открыта», «Патрон зажат», «Цикл завершен», «Авария».
Типичные ошибки при выборе
- Игнорирование габаритов защитных кожухов. Робот может идеально двигаться в пустом пространстве, но упираться в дверь станка или трубы СОЖ при реальном использовании.
- Недостаточная жесткость портала. Дешевые алюминиевые профили могут вибрировать при остановке тяжелой нагрузки, что снижает точность попадания в патрон.
- Отсутствие буферных зон. Если робот и станок работают синхронно без учета возможных микро-задержек, возможны столкновения. Необходима программная блокировка движений.
Сравнение моделей и конфигураций
На рынке 2026 года представлены три основные категории портальных систем. Выбор зависит от бюджета и сложности задач.
| Характеристика | Базовая серия (Эконом) | Промышленная серия (Стандарт) | Премиум серия (High-End) |
|---|---|---|---|
| Материал корпуса | Алюминиевый профиль | Стальная сварная рама / Усиленный алюминий | Легированная сталь / Карбон (для высоких скоростей) |
| Тип направляющих | Роликовые | Шариковые циркуляционные | Прецизионные шлифованные ШВП |
| Точность | ±0.1 мм | ±0.05 мм | ±0.02 мм |
| Управление | Простой ПЛК, дискретные сигналы | Интегрированный контроллер, Ethernet | PC-based control, AI-оптимизация траектории |
| Интеграция зрения | Нет (требуется жесткая фиксация) | Опционально | Встроено 3D-сканирование |
| Срок службы | 3–5 лет (интенсивная нагрузка) | 7–10 лет | 10+ лет |
| Цена (ориентир) | Низкая | Средняя | Высокая |
Рекомендация: Для большинства металлообрабатывающих предприятий оптимальным выбором является «Промышленная серия». Она обеспечивает достаточный запас прочности и точности для обработки деталей по 6–7 квалитету, при этом не переплачивая за избыточные функции премиум-сегмента, такие как 3D-сканирование, которое нужно лишь при хаотичной подаче заготовок.
Диапазон цен и факторы стоимости в 2026 году
Ценообразование на портальные роботы-манипуляторы для обслуживания станков в 2026 году стабилизировалось после колебаний предыдущих лет, однако сильно зависит от комплектации. Ниже приведены средние рыночные цены «под ключ» (робот + схват + шкаф управления + монтаж):
- Бюджетный сегмент (1.8 – 2.5 млн руб.): Стандартные оси, пневматический схват, базовое управление. Подходит для простых токарных автоматов, работы с прутковым материалом.
- Средний сегмент (2.6 – 4.5 млн руб.): Усиленные оси, сервоприводы известных брендов, электрический схват с регулировкой силы, интеграция с ЧПУ по Profinet/EtherCAT. Решение для фрезерных центров и сложных деталей.
- Высокий сегмент (4.6 – 7.0+ млн руб.): Нестандартные габариты, высокая скорость, системы машинного зрения, защита IP67, работа в чистых помещениях или агрессивных средах. Полная автоматизация ячейки с конвейерной подачей.
Что влияет на стоимость?
Главный драйвер цены — не сам металл портала, а компоненты движения и управления. Сервоприводы и контроллеры составляют до 40% стоимости. Второй фактор — сложность программного обеспечения. Настройка логики взаимодействия со станком (протокол согласования сигналов) требует квалифицированных инженеров-программистов. Дешевые китайские аналоги часто экономят на качестве ПО, что выливается в долгие часы отладки на месте у заказчика.
Роль производителя: опыт ООО «Тяньцзинь Линъюй Автоматизированные Технологии»
Выбор надежного партнера играет решающую роль в успехе проекта автоматизации. Ярким примером компании, предлагающей комплексный подход к созданию нестандартных решений, является ООО «Тяньцзинь Линъюй Автоматизированные Технологии». Это национальное высокотехнологичное предприятие, базирующееся в Китае (г. Тяньцзинь), специализируется на разработке и производстве интеллектуального оборудования для промышленности.
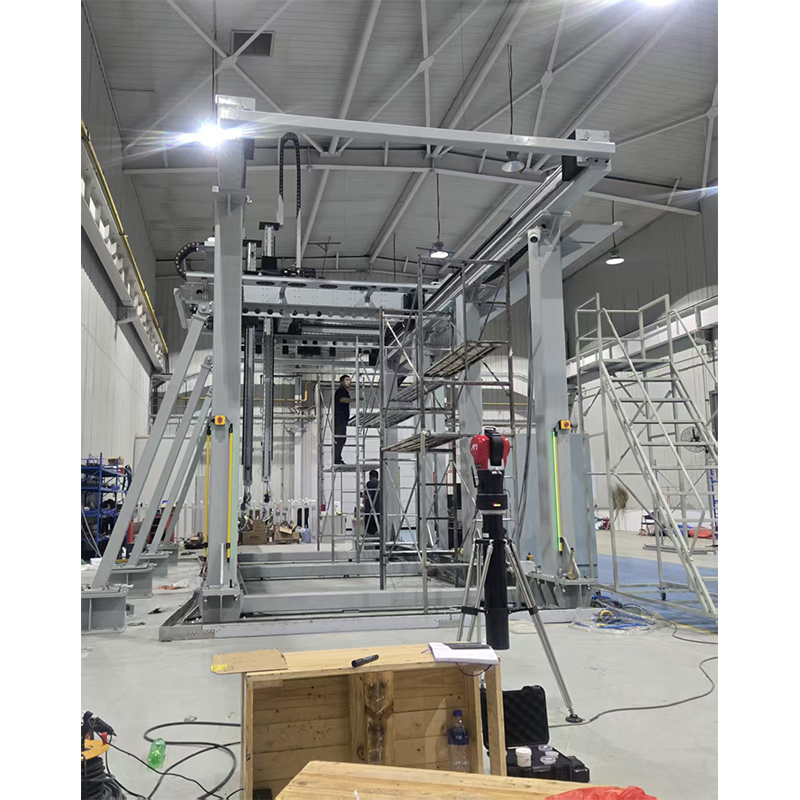
В портфеле компании портальные системы и рельсовые роботы-манипуляторы занимают одно из ключевых мест в направлении индивидуальной автоматизации. Инженеры «Тяньцзинь Линъюй» реализуют полный цикл создания оборудования: от конструкторского проектирования и механической обработки до сборки, программирования и пусконаладки. Такой подход позволяет адаптировать кинематику робота под специфические требования заказчика, будь то автомобильная промышленность, авиастроение или электроника.
Ключевым преимуществом работы с производителем уровня «Тяньцзинь Линъюй» является строгий внутренний контроль качества. Каждое изделие проходит функциональные испытания и проверку соответствия техническим требованиям перед отгрузкой. Компания позиционирует себя как надежный партнер, обеспечивающий не только поставку «железа», но и глубокую инженерную экспертизу, включая сервисную поддержку на всех этапах жизненного цикла оборудования. Это особенно важно при интеграции сложных систем, где требуется точная настройка сервоприводов и протоколов обмена данными.
Логистика и экспорт
При заказе у производителя важно учитывать условия поставки. Габаритные порталы часто требуют частичной разборки для транспортировки. Убедитесь, что производитель предоставляет подробные сборочные чертежи и видеоинструкции. Наличие склада запчастей в вашем регионе критично: простой линии из-за ожидания подшипника из-за границы может стоить дороже самого робота.
Интеграция и обслуживание: практический опыт
Установка портальных роботов-манипуляторов для обслуживания станков — это не просто «привезти и включить». Это процесс, требующий подготовки площадки.
Этапы внедрения
- Проектирование: Создание 3D-модели ячейки для проверки коллизий.
- Механический монтаж: Установка опорных рам, выравнивание по уровню (допуск 0.5 мм на 1 метр длины).
- Электрическое подключение: Подведение питания (380В/220В), пневматики, линий связи.
- Программирование: Обучение точек (Teaching), настройка скоростей, интеграция с ЧПУ станка.
- Тестовый прогон: Работа на холостом ходу, затем на реальных деталях с постепенным увеличением скорости.
Техническое обслуживание
Портальные роботы относятся к классу низкотехничного обслуживания. Основные процедуры:
- Ежемесячная проверка натяжения ремней (если используются).
- Смазка направляющих и ШВП каждые 3–6 месяцев (в зависимости от интенсивности).
- Проверка давления в пневмосистеме и целостности шлангов.
- Диагностика ошибок сервоприводов через журнал контроллера.
Срок службы механических компонентов при правильной смазке превышает 10 лет. Электроника (контроллеры, приводы) обычно служит 7–10 лет, после чего может потребоваться модернизация из-за устаревания компонентной базы.
FAQ: Часто задаваемые вопросы
В: Можно ли установить портальный робот на уже существующий станок?
О: Да, в 90% случаев это возможно. Существуют универсальные крепежные комплекты. Однако для станков с нестандартной геометрией может потребоваться изготовление переходной плиты или рамы.
В: Сложно ли перепрограммировать робота под новую деталь?
О: Нет. Современные интерфейсы позволяют оператору менять точки захвата и логику работы через сенсорную панель без знания языков программирования. Смена программы занимает 15–30 минут.
В: Безопасен ли портальный робот для оператора?
О: Портальные роботы обычно устанавливаются внутри защитных ограждений станка или имеют собственные кожухи. Доступ в рабочую зону блокируется концевыми выключателями. При открытии двери робот мгновенно останавливается.
В: Какова окупаемость портальных роботов-манипуляторов для обслуживания станков?
О: Средний срок окупаемости составляет 12–18 месяцев. Это достигается за счет экономии фонда оплаты труда (один оператор на 3–4 станка), снижения брака и увеличения времени полезной работы станка (работа в ночную смену).
В: Что делать, если деталь лежит неровно?
О: Для компенсации неточности укладки заготовок используются схваты с самоустанавливающимися губками или системы машинного зрения, которые корректируют координаты захвата в реальном времени.
Рекомендации по покупке и заключению договора
При выборе поставщика обращайте внимание не только на цену «железа», но и на инженерную поддержку. Запросите референс-лист: были ли у поставщика кейсы с аналогичными станками? Попросите показать видео работы похожего решения.
В договоре обязательно пропишите:
- Гарантийные обязательства на механику и электронику (стандарт — 12–24 месяца).
- Сроки реакции сервисной службы.
- Наличие обучающих материалов для вашего персонала.
- Условия шеф-монтажа и пусконаладочных работ.
Помните: дешевый робот, который простаивает из-за ошибок ПО или поломок, обойдется дороже качественного решения от проверенного производителя. Инвестиция в надежную автоматизацию — это вклад в стабильность вашего производства на годы вперед.
Заключение
Внедрение портальных роботов-манипуляторов для обслуживания станков в 2026 году является экономически обоснованным шагом для любого предприятия, стремящегося к повышению производительности. Технологии стали доступнее, надежнее и проще в интеграции. Правильный выбор конфигурации, учет всех технических нюансов и сотрудничество с компетентным производителем гарантируют быструю окупаемость и долгосрочную бесперебойную работу оборудования.
Если вы готовы модернизировать свое производство и получить индивидуальное коммерческое предложение с расчетом окупаемости, свяжитесь с нашими инженерами. Мы поможем подобрать оптимальную модель под ваши задачи.