+86-18920051257


Портальные роботы-манипуляторы для штабелирования: цены 2026 от производителя
2026-08-31
- Портальные роботы-манипуляторы для штабелирования: цены 2026 от производителя
- Что такое портальные роботы-манипуляторы для штабелирования и их ключевые отличия
- Где применяется: отраслевые сценарии и эффективность
- Основные технические характеристики при выборе
- Диапазон цен и факторы стоимости в 2026 году
- Как выбрать поставщика: критерии надежности
- Сравнение с альтернативными технологиями
- Типичные ошибки при проектировании и эксплуатации
- FAQ: Часто задаваемые вопросы
- Рекомендации по покупке и интеграции
- Заключение и следующий шаг
Портальные роботы-манипуляторы для штабелирования: цены 2026 от производителя
Портальные роботы-манипуляторы для штабелирования представляют собой высокоточные промышленные системы на базе декартовой кинематики, предназначенные для автоматизации процессов укладки, паллетирования и перемещения грузов в логистических центрах, на производственных линиях и складских терминалах. В условиях рынка 2026 года эти решения стали стандартом для предприятий, стремящихся снизить зависимость от ручного труда и минимизировать риски травматизма. Ключевое преимущество таких систем заключается в их способности обрабатывать грузы массой от 50 до 2000 кг с повторяемостью позиционирования до ±0,1 мм, обеспечивая при этом скорость цикла от 15 до 60 движений в минуту в зависимости от конфигурации.
В отличие от традиционных articulated-роботов (шарнирных), портальные структуры обладают жесткой рамой, что позволяет им работать с большими рабочими зонами без потери точности. Это критически важно для тяжелой промышленности, где требуется стабильность при высоких инерционных нагрузках. Интеграция современных сервоприводов и алгоритмов предиктивного обслуживания позволяет таким системам работать 24/7 с коэффициентом готовности выше 98%. Для технических директоров и инженеров по автоматизации выбор правильного манипулятора — это не просто покупка оборудования, а инвестиция в масштабируемость производства. Ниже мы подробно разберем технические аспекты, ценообразование и критерии выбора, опираясь на реальный опыт внедрения подобных систем в российских и международных проектах.
Что такое портальные роботы-манипуляторы для штабелирования и их ключевые отличия
Когда речь заходит об автоматизации склада, часто возникает путаница между различными типами роботизированных комплексов. Портальные роботы-манипуляторы для штабелирования (также известные как координатные или декартовы роботы) строятся на основе трех линейных осей (X, Y, Z), которые перпендикулярны друг другу. Эта геометрия обеспечивает прямолинейное движение захватного устройства, что идеально подходит для задач, где траектория движения предсказуема и требует высокой жесткости конструкции.
Основное отличие от антропоморфных роботов заключается в распределении нагрузки. В портальной системе нагрузка распределяется по всей раме, а не концентрируется в суставах манипулятора. Это позволяет:
- Обрабатывать сверхтяжелые грузы (до нескольких тонн) без необходимости использования массивных фундаментов.
- Обеспечивать доступ к рабочей зоне сверху, что удобно для штабелирования в глубокие стеллажи или контейнеры.
- Масштабировать рабочую зону путем удлинения направляющих без замены самих приводных модулей.
С точки зрения инженерии, такие системы проще в программировании. Траектория описывается в декартовых координатах, что устраняет необходимость сложных расчетов обратной кинематики, требуемых для шестиосевых роботов. Однако, это накладывает ограничения на гибкость: портальный робот не может “обойти” препятствие сложной формы так же легко, как шарнирный манипулятор. Поэтому их применение наиболее оправдано там, где пространство организовано структурировано, а задачи носят массовый, повторяющийся характер.
Кинематика и конструктивные особенности
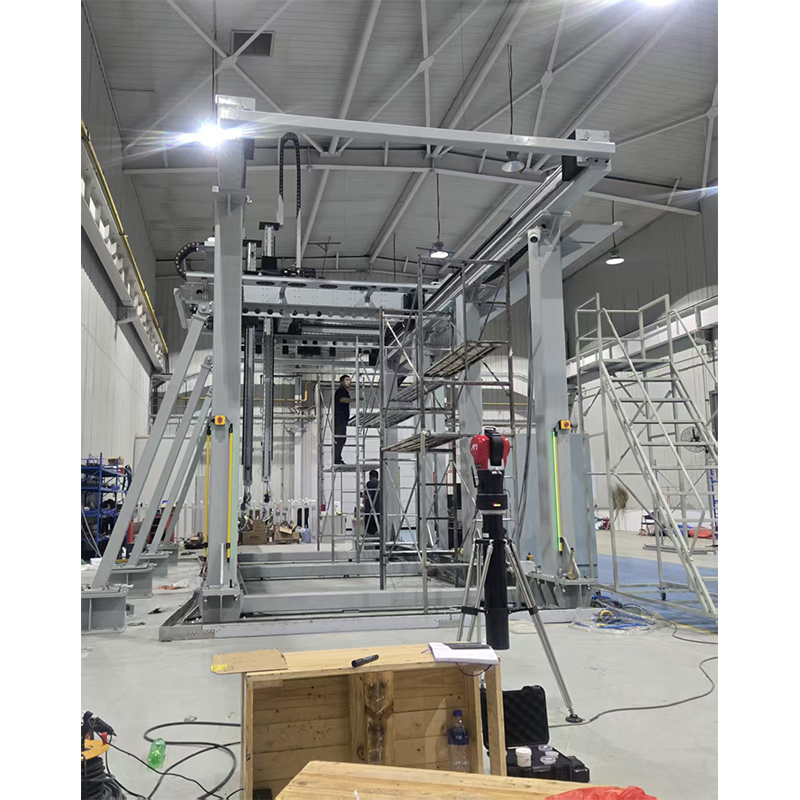
Конструкция типичного портального штабелера включает в себя:
- Несущую раму: Изготавливается из алюминиевых профилей или сварной стали. В 2026 году трендом стало использование композитных материалов для подвижных частей, что снижает инерционную массу и позволяет ускорить разгон/торможение.
- Линейные модули: Оснащены шарико-винтовыми передачами (ШВП) для высокой точности или зубчато-реечными передачами для высоких скоростей и длинных пролетов.
- Серводвигатели: Синхронные двигатели с абсолютными энкодерами, обеспечивающие точное позиционирование даже после сбоя питания.
- Систему управления: ПЛК (программируемый логический контроллер) промышленного уровня, интегрированный с HMI-панелью для оператора.
Важно отметить, что термин “портальные роботы-манипуляторы для штабелирования” часто используется в тендерной документации. Понимание того, что именно скрывается за этим названием, помогает избежать ошибок при закупке. Часто под этим подразумеваются не только сами оси, но и специализированный концевой эффектор (захват), адаптированный под конкретный продукт — будь то мешки, коробки, кирпичи или металлические листы.
Где применяется: отраслевые сценарии и эффективность
Универсальность декартовой кинематики делает эти системы востребованными в самых разных секторах экономики. Рассмотрим три ключевых сценария применения с реальными техническими параметрами, демонстрирующими экономическую целесообразность.
1. Строительная индустрия: Штабелирование кирпича и блоков
В производстве строительных материалов скорость и надежность являются критическими факторами. Портальные роботы здесь работают в условиях высокой запыленности и вибраций.
- Задача: Формирование пакетов кирпича на поддонах размером 1200×800 мм.
- Нагрузка: До 1500 кг на один цикл захвата.
- Скорость: До 12 циклов в минуту (формирование слоя).
- Эффективность: Замена бригады из 4-6 грузчиков. Один робот обеспечивает непрерывную работу линии производительностью до 10 000 единиц продукции в час.
- Инженерный нюанс: В данном случае используются вакуумные захваты с компенсаторами неровностей поверхности кирпича. Точность позиционирования слоев критична для устойчивости пакета при транспортировке.
2. Пищевая промышленность и FMCG: Паллетирование коробок и мешков
Здесь требования смещаются в сторону гигиены и скорости переключения между SKU (товарными позициями).
- Задача: Укладка картонных коробок с продукцией на европаллеты по заданной схеме.
- Нагрузка: 50–300 кг.
- Скорость: Высокая динамика, до 60 двойных ходов в минуту для легких грузов.
- Особенности 2026 года: Интеграция систем машинного зрения для распознавания типа коробки и автоматической корректировки схемы укладки. Это позволяет смешивать разные продукты на одном паллете (mixed-SKU palletizing) без остановки линии.
- ROI (Возврат инвестиций): Обычно составляет 12–18 месяцев за счет снижения брака (повреждения упаковки при ручной укладке) и экономии на фонде оплаты труда.
3. Металлургия и тяжелое машиностроение
Работа с горячими или тяжелыми металлическими листами, слитками.
- Задача: Перемещение листового металла толщиной до 20 мм на станки лазерной резки или штамповки.
- Нагрузка: До 2000 кг.
- Условия: Повышенные температуры, наличие металлической стружки.
- Решение: Использование магнитных захватов и защищенных исполнений приводов (IP65/IP67). Портальная структура здесь выигрывает у консольных роботов благодаря отсутствию рычага, создающего огромный крутящий момент.
Основные технические характеристики при выборе
При формировании технического задания на поставку оборудования, инженеры должны обращать внимание на следующие параметры. Ошибка в любом из них может привести к тому, что система не справится с задачей или будет работать неэффективно.
| Параметр | Описание и влияние на процесс | Типичные значения (2026) |
|---|---|---|
| Грузоподъемность | Максимальная масса груза вместе с весом захватного устройства. | 50 кг – 2500 кг |
| Рабочая зона (X, Y, Z) | Линейные размеры пространства, в котором может перемещаться инструмент. | X: до 10 м, Y: до 3 м, Z: до 1.5 м |
| Точность позиционирования | Повторяемость возврата в точку. Критично для плотной укладки. | ±0.05 мм – ±0.5 мм |
| Максимальная скорость | Линейная скорость перемещения по осям. | 1 – 5 м/с |
| Ускорение | Влияет на время цикла больше, чем максимальная скорость. | 2 – 10 м/с² |
| Класс защиты (IP) | Защита от пыли и влаги. Важно для пищевых и строительных производств. | IP54 (стандарт), IP65 (опция) |
| Интерфейсы связи | Протоколы обмена данными с верхним уровнем (MES/WMS). | Profinet, EtherCAT, Modbus TCP |
Отдельного внимания заслуживает вопрос инерции. При работе с длинными пролетами (ось X более 4 метров) возникает эффект провисания и вибрации при остановке. Современные портальные роботы-манипуляторы для штабелирования оснащаются алгоритмами активного гашения вибраций (Active Vibration Damping), которые программно компенсируют колебания конструкции, позволяя быстрее выходить на рабочую позицию без ожидания затухания механических колебаний.
Диапазон цен и факторы стоимости в 2026 году
Вопрос стоимости является одним из самых частых при первичном контакте с производителем. Однако назвать единую цену “за робота” невозможно, так как каждый проект уникален. Тем не менее, можно выделить диапазоны цен на базовые комплектации, чтобы сформировать бюджетное ожидание.
Ценовые сегменты (ориентировочно)
- Базовый уровень (Small Load): Грузоподъемность до 100 кг, рабочая зона до 2x2x1 м. Цена: от 1.5 до 2.5 млн рублей. Подходит для легкой упаковки, фармацевтики.
- Средний уровень (Medium Load): Грузоподъемность 100–500 кг, зона до 4x3x1.5 м. Цена: от 3.0 до 5.5 млн рублей. Наиболее востребованный сегмент для пищевой промышленности и логистики.
- Тяжелый уровень (Heavy Duty): Грузоподъемность свыше 500 кг, индивидуальные проекты с длиной оси X более 6 метров. Цена: от 6.0 млн рублей и выше. Зависит от сложности металлоконструкций и специфики захвата.
Что влияет на итоговую стоимость?
Цена формируется не только из стоимости осей. Структура затрат выглядит следующим образом:
- Механическая часть (40%): Профили, направляющие, ШВП/рейки, рама.
- Приводы и электроника (30%): Сервомоторы, драйверы, контроллеры. Бренды компонентов (европейские vs азиатские) существенно влияют на цену.
- Концевой эффектор (15%): Захват (вакуумный, механический, магнитный). Часто это самая сложная часть в разработке, требующая индивидуального инжиниринга под продукт заказчика.
- Программирование и интеграция (10%): Настройка логики, связь с конвейером, обучение персонала.
- Логистика и монтаж (5%): Доставка, шеф-монтаж, пусконаладочные работы.
В 2026 году наблюдается тенденция к удорожанию электронных компонентов, но одновременному снижению стоимости металлоконструкций за счет оптимизации производства. Также стоит учитывать стоимость владения (TCO). Дешевый робот может потребовать дорогостоящего обслуживания через год, тогда как премиальное решение от проверенного производителя будет служить десятилетиями.
Как выбрать поставщика: критерии надежности
Рынок автоматизации насыщен предложениями, но не все производители способны обеспечить полный цикл поддержки. При выборе партнера для внедрения системы штабелирования рекомендуется руководствоваться следующими принципами:
1. Наличие собственного инжинирингового центра
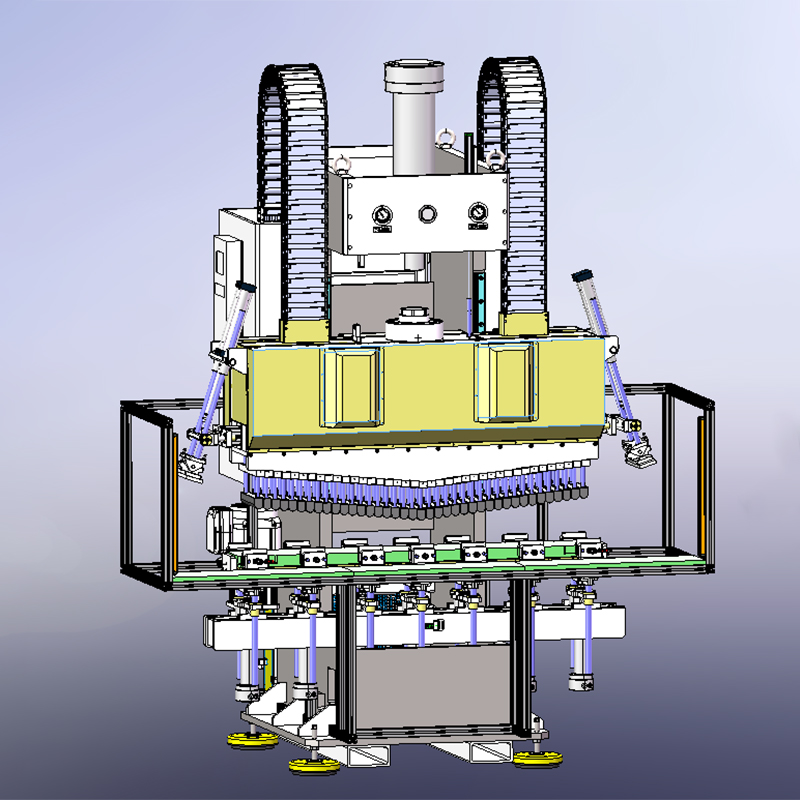
Поставщик должен иметь возможность не просто продать коробку с каталога, а спроектировать решение под вашу задачу. Это включает расчет нагрузок, моделирование динамики в CAD-системах и разработку уникальных захватов. Если компания предлагает только стандартные решения без адаптации, скорее всего, они являются просто реселлером, что усложнит коммуникацию при возникновении проблем.
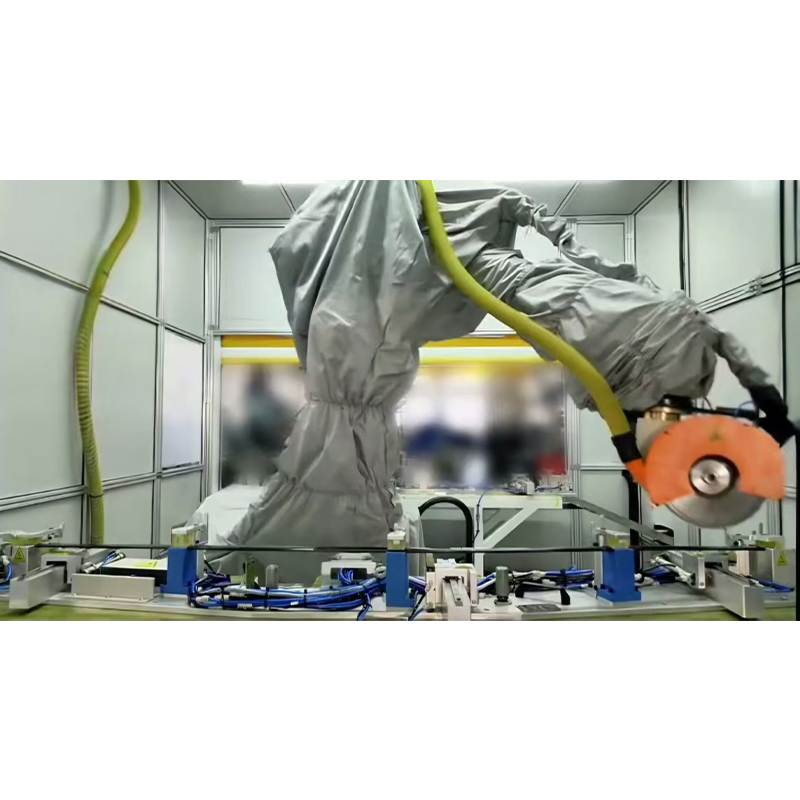
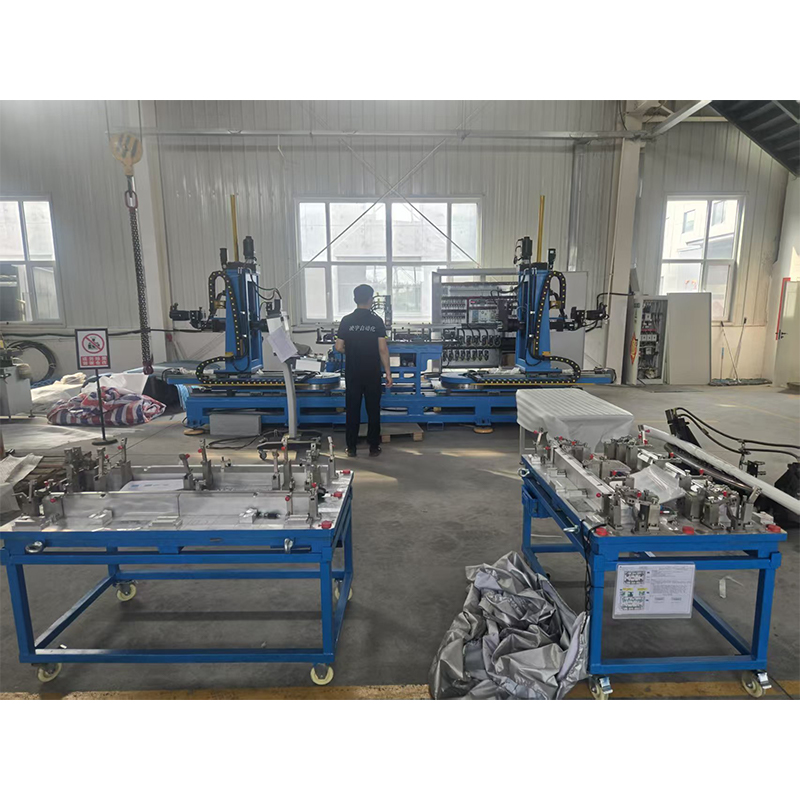
Ярким примером такого подхода является ООО «Тяньцзинь Линъюй Автоматизированные Технологии» — национальное высокотехнологичное предприятие, базирующееся в городе Тяньцзинь (Китай). Компания специализируется на полном цикле создания интеллектуального автоматизированного оборудования: от конструкторского проектирования и механической обработки до сборки, программирования и пусконаладки. Их экспертиза охватывает не только стандартные решения, но и сложные нестандартные автоматизированные системы, включая рельсовые напольные роботы-манипуляторы и портальные системы, что подтверждает способность компании решать задачи любой сложности «под ключ».
2. Референс-лист и кейсы
Запросите контакты действующих клиентов в вашей отрасли. Посмотрите на видео работы установленных систем. Обратите внимание не на идеальную картинку в рекламе, а на реальную скорость и плавность движений. Наличие успешных проектов в смежных отраслях — хороший знак. Например, решения ООО «Тяньцзинь Линъюй» успешно применяются в автомобильной, металлургической, авиастроительной и электронной отраслях как на российском, так и на международном рынках, что свидетельствует о высоком качестве и адаптивности их оборудования.
3. Сервисная поддержка и наличие запчастей на складе
Простой линии стоит дорого. Уточните сроки поставки запасных частей. Есть ли у производителя склад в вашем регионе? Предоставляют ли они удаленную диагностику? В 2026 году стандартом стало наличие телеметрии, позволяющей сервисным инженерам видеть состояние двигателей и температурные режимы в реальном времени. Стратегия ООО «Тяньцзинь Линъюй Автоматизированные Технологии» строится на принципах прозрачности и долгосрочного партнерства: клиенты получают детальное сопровождение на всех этапах проекта и техническую поддержку в течение всего жизненного цикла оборудования, гарантируя соблюдение сроков и оперативное взаимодействие.
4. Прозрачность программного обеспечения
Убедитесь, что вы получаете полный доступ к исходному коду программы ПЛК или хотя бы подробную документацию по протоколам обмена. Отсутствие привязки к закрытым проприетарным языкам программирования позволит вам в будущем самостоятельно вносить мелкие изменения в логику работы без привлечения дорогостоящих специалистов вендора.
Сравнение с альтернативными технологиями
Чтобы окончательно убедиться в правильности выбора, сравним портальные системы с другими популярными решениями для штабелирования.
| Критерий | Портальный робот (Декартов) | Шарнирный робот (6 осей) | Коллаборативный робот (Cobot) |
|---|---|---|---|
| Грузоподъемность | Высокая (до 2000+ кг) | Средняя (обычно до 300-500 кг для больших радиусов) | Низкая (до 20-35 кг) |
| Рабочая зона | Прямоугольная, легко масштабируется | Сферическая, ограничена вылетом руки | Малая, ограничена безопасностью |
| Жесткость конструкции | Очень высокая | Снижается при полном вылете | Низкая (податливость для безопасности) |
| Сложность программирования | Низкая (линейная интерполяция) | Высокая (требуется учет сингулярностей) | Очень низкая (обучение ведением) |
| Стоимость внедрения | Средняя/Высокая (зависит от размера) | Высокая | Низкая |
| Лучшее применение | Тяжелые грузы, большие паллеты, точная укладка | Сложные траектории, ограниченное пространство по высоте | Легкие грузы, работа рядом с людьми |
Инженерное мнение: Если ваша задача — штабелировать мешки по 50 кг на паллету со скоростью 10 пакетов в минуту, коллаборативный робот не справится из-за ограничений по скорости и нагрузке. Шарнирный робот справится, но будет стоить дороже и занимать больше места в плане “размаха” руки. Портальный робот здесь будет наиболее эффективным решением по соотношению цена/производительность/надежность.
Типичные ошибки при проектировании и эксплуатации
Даже самое лучшее оборудование может показать плохие результаты при неправильном подходе. Вот список ошибок, которые мы чаще всего видим на практике:
- Игнорирование центровки тяжести: Если захват берет груз несимметрично, возникают дополнительные моменты сил, которые перегружают двигатели оси Z и Y. Это приводит к преждевременному износу редукторов и ошибкам позиционирования.
- Неправильный выбор типа передачи: Использование ШВП на длине более 2-3 метров без дополнительной поддержки приводит к эффекту “хлыста” и критическому падению скорости из-за ограничения критической частоты вращения винта. Для длинных осей нужно использовать реечные передачи.
- Отсутствие буферных зон: Робот должен иметь возможность замедлиться перед остановкой. Жесткие торможения на предельных скоростях вызывают вибрации всей конструкции, что сбивает точность следующего цикла.
- Неучет внешних воздействий: Вибрации от пола, сквозняки (для легких вакуумных захватов), пыль. Без соответствующей защиты датчики могут давать ложные срабатывания.
FAQ: Часто задаваемые вопросы
В: Каков срок службы портального робота-манипулятора?
О: При правильном обслуживании и соблюдении нагрузочных характеристик срок службы механической части составляет 10–15 лет. Электронные компоненты (драйверы, контроллеры) обычно требуют обновления или замены через 7–10 лет.
В: Можно ли модернизировать существующую систему?
О: Да, модульная конструкция портальных роботов-манипуляторов для штабелирования позволяет заменять отдельные оси, обновлять приводы или менять концевые эффекторы без полной замены рамы.
В: Сколько времени занимает ввод в эксплуатацию?
О: Стандартный проект “под ключ” занимает от 4 до 8 недель. Это включает проектирование, производство, сборку, тестирование на заводе-изготовителе и пусконаладку на площадке заказчика.
В: Требуется ли специальное помещение?
О: Нет, но необходимо ровное бетонное основание, способное выдержать вес конструкции и динамические нагрузки. Также требуется подключение к электросети (380В) и пневмосети (если используются пневматические захваты).
В: Как обеспечивается безопасность персонала?
О: Системы оснащаются лазерными сканерами безопасности, световыми барьерами и аварийными кнопками. При обнаружении человека в рабочей зоне робот автоматически останавливается или переходит в безопасный режим пониженной скорости.
Рекомендации по покупке и интеграции
Перед тем как подписать контракт, убедитесь, что вы провели аудит своего производственного процесса. Ответьте на вопросы: какова максимальная и минимальная масса продукта? Каковы его габариты? Какая требуется скорость потока? Есть ли вариативность в упаковке?
Мы рекомендуем начинать с пилотного проекта или детального технического аудита, который многие производители предоставляют бесплатно. Это позволит выявить “узкие места” до начала капиталовложений. Не стремитесь купить самого быстрого робота; покупайте робота, который оптимально соответствует вашему такту производства с запасом мощности 20-30% на будущее расширение.
Помните, что портальные роботы-манипуляторы для штабелирования — это не просто железо, это часть вашей логистической экосистемы. Их эффективность раскрывается только при грамотной интеграции с конвейерами, системой управления складом (WMS) и организационными процессами предприятия. Выбор партнера с глубокой инженерной экспертизой, такого как ООО «Тяньцзинь Линъюй Автоматизированные Технологии», позволяет получить не просто оборудование, а комплексное техническое решение, ориентированное на повышение точности, повторяемости и эффективности ваших производственных процессов.
Заключение и следующий шаг
Автоматизация процессов штабелирования с помощью портальных роботов в 2026 году является экономически обоснованным и технологически зрелым решением. Оно позволяет предприятиям повысить производительность, улучшить качество упаковки и снизить операционные расходы. Ключ к успеху — в правильном выборе конфигурации и надежном партнере-производителе.
Если вы рассматриваете возможность внедрения автоматизированной системы на вашем предприятии, мы готовы провести предварительный расчет эффективности и предложить индивидуальное техническое решение.
Свяжитесь с нашими инженерами для получения коммерческого предложения и 3D-модели вашего будущего робота:
Запросить расчет стоимости и ТЗ
Также рекомендуем ознакомиться с нашими готовыми решениями для паллетирования и кейсами внедрения.