+86-18920051257


Портальные роботы-манипуляторы для токарных станков: цена от производителя 2026
2026-08-29
- Портальные роботы-манипуляторы для токарных станков: цена от производителя 2026
- Архитектура и принцип работы портальных систем загрузки
- Где применяется: отраслевые сценарии и экономика
- Технические характеристики: на что смотреть в спецификации
- Как выбрать поставщика и конфигурацию: стратегия закупки 2026
- Диапазон цен и факторы стоимости
- Сравнение: Портальный робот vs Шарнирный робот vs Гейтлоадер
- Типичные ошибки при внедрении и эксплуатации
- Тренды 2026: Куда движется технология?
- FAQ: Часто задаваемые вопросы
- Заключение и рекомендации по покупке
Портальные роботы-манипуляторы для токарных станков: цена от производителя 2026
Портальные роботы-манипуляторы для токарных станков представляют собой специализированные автоматизированные комплексы gantry-типа, предназначенные для загрузки и выгрузки заготовок в зонах обработки с высокой точностью позиционирования. В условиях производственного кризиса кадров 2026 года, эти системы стали не просто опцией повышения эффективности, а критическим элементом обеспечения непрерывности цикла на металлообрабатывающих предприятиях. Интеграция портального робота позволяет сократить время вспомогательных операций до 4–7 секунд, обеспечивая коэффициент использования оборудования (OEE) на уровне 85–92%.
Ключевое отличие портальных систем от промышленных манипуляторов шарнирного типа заключается в кинематической схеме перемещения по линейным осям (X, Y, Z), что обеспечивает жесткость конструкции и минимальные вибрации при работе с тяжелыми валами или длинномерными деталями. Для технических директоров и инженеров по автоматизации выбор такого оборудования диктуется необходимостью интеграции в существующие ячейки без радикальной перепланировки цеха. Стоимость внедрения варьируется в зависимости от грузоподъемности, длины хода и степени интеллектуализации системы захвата, однако окупаемость в сегменте серийного производства часто составляет менее 14 месяцев.
Данное руководство подробно разбирает технические аспекты, экономические модели и критерии выбора портальных роботов-манипуляторов для токарных станков, опираясь на реальный опыт интеграции в машиностроительных кластерах РФ и СНГ. Мы рассмотрим, как избежать типичных ошибок при проектировании ячейки, какие параметры влияют на итоговую цену в 2026 году и почему прямые поставки от производителя становятся единственно верной стратегией снижения капитальных затрат.
Архитектура и принцип работы портальных систем загрузки
Понимание внутренней логики работы gantry-робота необходимо для корректного составления технического задания (ТЗ). В отличие от универсальных роботов, портальная система для токарной обработки строится вокруг оси шпинделя станка. Базовая архитектура включает три линейных модуля, образующих прямоугольную рабочую зону над станком или рядом с ним.
Кинематика и оси перемещения
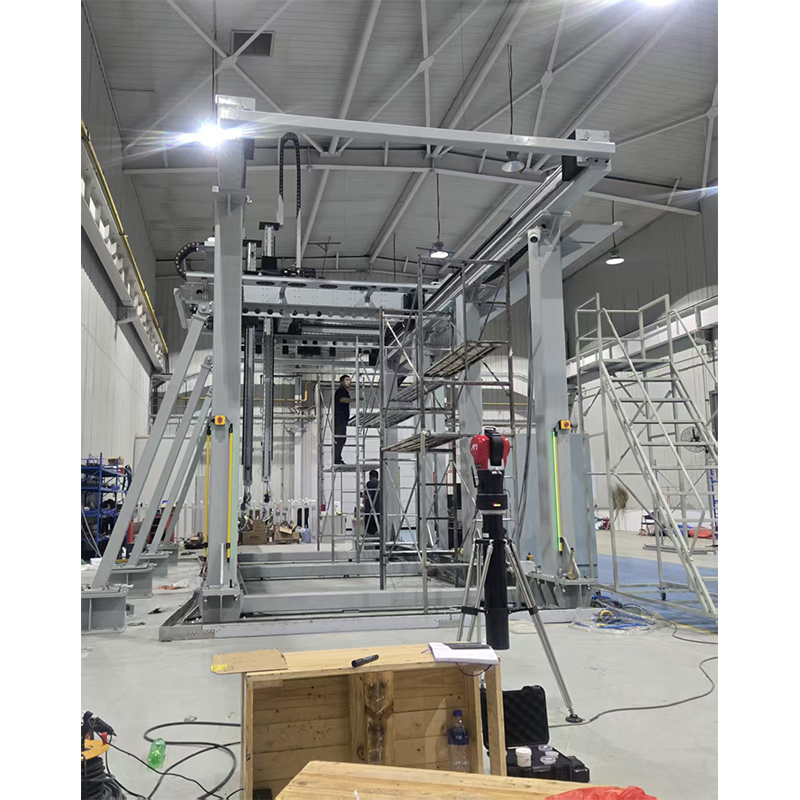
Основой конструкции является несущая балка (портал), которая перемещается по направляющим вдоль оси X (продольная ось станка). По этой балке движется каретка оси Y (поперечная ось), а к ней крепится вертикальная ось Z, оснащенная схватом (гриппером). Такая декартова система координат обеспечивает:
- Высокую повторяемость: Точность позиционирования достигает ±0.05 мм, что критично для чистовой обработки валов и фланцев.
- Масштабируемость: Длина портала может достигать 10–15 метров, позволяя одному роботу обслуживать линию из 3–5 токарных станков, расположенных в ряд.
- Жесткость: Отсутствие рычажных эффектов, характерных для articulated-роботов, снижает инерционные нагрузки на приводы.
В современных моделях 2026 года все чаще применяются прямые линейные двигатели (linear motors) вместо традиционных шарико-винтовых пар (ШВП) или зубчатых реек. Это устраняет люфты и необходимость частого обслуживания механики, хотя и повышает требования к чистоте окружающей среды.
Система захвата (End-effector)
Сердцем любого портального робота-манипулятора для токарного станка является схват. Универсальных решений здесь не существует. Инженеры выделяют три основных типа захватов, применяемых в токарной обработке:
- Пневматические двухпальцевые захваты: Стандарт для дисковых деталей (фланцы, шестерни). Требуют наличия сжатого воздуха 6 бар. Преимущество — скорость срабатывания (менее 0.5 сек).
- Магнитные захваты: Идеальны для ферромагнитных заготовок простой геометрии. Не требуют пневматики, но ограничены по весу и форме детали.
- Адаптивные мягкие захваты (Soft Grippers): Новинка рынка 2025–2026 годов. Позволяют брать детали сложной формы без повреждения поверхности (важно для полированных валов). Однако их грузоподъемность пока ограничена 5–10 кг.
Важный инженерный нюанс: при выборе схвата необходимо учитывать момент инерции детали. Длинный вал, взятый за центр, будет провисать или вибрировать при ускорении портала. Поэтому для длинномерных деталей часто используются двойные захваты или поддерживающие люнеты, синхронизированные с движением робота.
Где применяется: отраслевые сценарии и экономика
Внедрение портальных роботов-манипуляторов экономически оправдано не на всех участках. Анализ данных за 2024–2025 годы показывает, что максимальная рентабельность достигается в следующих сценариях.
Сценарий 1: Серийное производство автокомпонентов
Производство тормозных дисков, ступиц и валов КПП. Характеристика процесса: высокая тактность (cycle time < 60 сек), большие партии (от 1000 шт./смена).
- Проблема: Оператор устает монотонно загружать тяжелые заготовки (5–15 кг), что ведет к росту брака из-за недозажима патрона.
- Решение: Портальный робот с двойным схватом (берет готовую деталь и сразу ставит сырую).
- Эффект: Время смены детали сокращается с 15 сек (ручной труд) до 6 сек. Производительность линии растет на 35%. Срок окупаемости — 8–10 месяцев.
Сценарий 2: Обработка длинномерных валов для нефтегазовой отрасли
Изготовление насосных штанг, валов буровых установок. Детали весом от 50 до 200 кг, длина до 3 метров.
- Проблема: Ручная загрузка требует кран-балки и двух рабочих, что создает простои и риски травматизма.
- Решение: Тяжелый портальный робот (грузоподъемность 200+ кг) с синхронизацией вращения шпинделя (C-ось) для точной ориентации шпоночного паза.
- Эффект: Исключение человеческого фактора при позиционировании. Снижение брака по биению на 90%. Возможность работы в 3 смены без персонала.
Сценарий 3: “Темные цеха” (Lights-out Manufacturing)
Полностью автономная работа ночью. Робот загружает заготовки из паллетизатора или конвейера, обрабатывает их на токарном станке с ЧПУ и складывает готовые изделия в ячейки.
Здесь критична надежность связи между контроллером робота и ЧПУ станка (обычно через протоколы Euromap 67 или OPC UA). Любой сбой связи останавливает всю линию. Опыт показывает, что стабильность обмена данными важнее скорости самого робота.
Технические характеристики: на что смотреть в спецификации
При запросе коммерческого предложения на портальные роботы-манипуляторы для токарных станков, обращайте внимание на следующие ключевые параметры. Они напрямую влияют на цену и производительность.
| Параметр | Описание и влияние на процесс | Рекомендуемые значения (2026) |
|---|---|---|
| Грузоподъемность (Payload) | Максимальный вес детали + вес схвата. Запас прочности должен быть не менее 20%. | От 5 кг (электроника) до 500 кг (тяжелое машиностроение). |
| Рабочая зона (X/Y/Z) | Длина хода вдоль станка, вылет к патрону, высота подъема. | X: 2000–10000 мм; Y: 500–1500 мм; Z: 300–800 мм. |
| Повторяемость (Repeatability) | Точность возврата в точку захвата/установки. | ±0.05 – ±0.1 мм для токарных работ. |
| Максимальная скорость (Max Speed) | Линейная скорость перемещения осей. Влияет на время цикла. | 1.5 – 3.0 м/с (ускорение до 5 м/с²). |
| Интерфейс связи | Протокол обмена данными с ЧПУ станка. | Euromap 67, Profinet, EtherCAT, Modbus TCP. |
| Степень защиты (IP Rating) | Защита от стружки, СОЖ и пыли. | Минимум IP54, рекомендуется IP65 для осей Z и схвата. |
Инженерный совет: Не гонитесь за максимальной скоростью. В токарной обработке лимитирующим фактором чаще всего является время разжима/зажима патрона и подход инструмента, а не перемещение робота. Излишняя скорость приведет только к росту вибраций и износа направляющих. Оптимальное ускорение подбирается экспериментально под массу конкретной детали.
Как выбрать поставщика и конфигурацию: стратегия закупки 2026
Рынок промышленной робототехники в 2026 году характеризуется фрагментацией. С одной стороны, есть глобальные бренды, с другой — локальные производители, предлагающие гибкую кастомизацию. Выбор портального робота-манипулятора должен базироваться на трех столпах: техническая совместимость, сервисная поддержка и общая стоимость владения (TCO).
1. Аудит существующего парка станков
Прежде чем искать робота, проведите аудит ваших токарных станков. Older models (выпуска до 2015 года) могут не иметь стандартных интерфейсов Euromap. В таком случае потребуется разработка шлюза (gateway) на базе ПЛК, что удорожит проект на 15–20%. Убедитесь, что станок имеет автоматический дверной механизм и систему продувки зоны загрузки.
2. Расчет времени цикла (Cycle Time Analysis)
Не верьте маркетинговым буклетам. Запросите у поставщика симуляцию вашего конкретного процесса.
Формула расчета времени цикла с роботом:
T_total = T_machining + T_robot_move + T_grip/release + T_door_open/close
Если T_robot_move составляет более 30% от T_machining, возможно, стоит рассмотреть установку второго робота или изменение технологии обработки.
3. Локализация производства и запчасти
В условиях логистических ограничений 2026 года, наличие склада запчастей в РФ или странах ЕАЭС является критическим фактором. Срок поставки двигателя или контроллера из-за рубежа может достигать 3–6 месяцев. Производители, собирающие порталы из доступных комплектующих (например, приводы Китая или локальные аналоги), обеспечивают меньшие риски простоев.
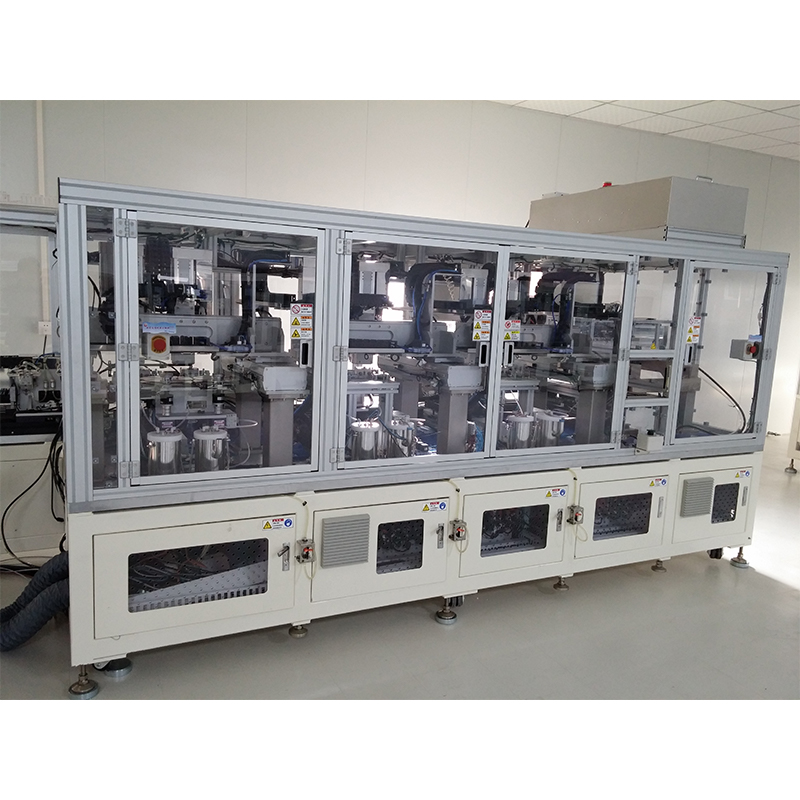
Именно здесь на первый план выходят такие игроки, как ООО «Тяньцзинь Линъюй Автоматизированные Технологии». Будучи национальным высокотехнологичным предприятием из Китая, компания специализируется на разработке и производстве интеллектуального автоматизированного оборудования, включая нестандартные портальные системы и рельсовые роботы-манипуляторы. В отличие от поставщиков, продающих только «коробочные» решения, «Тяньцзинь Линъюй» предлагает комплексный подход «под ключ»: от конструкторского проектирования и механической обработки до сборки, программирования и пусконаладки. Их опыт в автомобильной промышленности и электронике, а также строгий внутренний контроль качества на всех этапах создания оборудования, позволяют адаптировать портальные роботы под специфические требования российских заказчиков, обеспечивая высокую точность и надежность даже в сложных условиях эксплуатации.
Диапазон цен и факторы стоимости
Вопрос «сколько стоит портальный робот-манипулятор для токарного станка» не имеет однозначного ответа без ТЗ. Однако мы можем обозначить рыночные коридоры цен на 2026 год для систем «под ключ» (робот + схват + шкаф управления + интеграция).
- Базовый уровень (Light Duty): Грузоподъемность до 10 кг, ход до 2 метров. Цена: 1.2 – 1.8 млн руб. Подходит для мелких деталей, учебный процесс, легкая промышленность.
- Средний уровень (Standard Industrial): Грузоподъемность 10–50 кг, ход 3–6 метров, защита IP54. Цена: 2.5 – 4.5 млн руб. Наиболее массовый сегмент для автопрома и общего машиностроения.
- Тяжелый уровень (Heavy Duty): Грузоподъемность 50–300 кг, усиленная рама, прецизионные направляющие. Цена: от 5.5 млн руб. и выше. Для энергетики, нефтянки, крупного валостроения.
Что скрыто в цене?
Часто начальная цена робота кажется привлекательной, но итоговая смета растет за счет:
- Проектирования схвата: Нестандартная деталь требует индивидуального изготовления гриппера (от 50 до 300 тыс. руб.).
- Программирования: Настройка логики взаимодействия с ЧПУ (от 100 до 250 тыс. руб.).
- Монтажных работ: Выравнивание портала, подключение пневматики и электрики (10–15% от стоимости оборудования).
- Обучения персонала: Передача компетенций вашим операторам.
Рекомендация по закупке: Требуйте фиксированную цену «под ключ» в договоре. Избегайте поставщиков, которые называют цену только за «железо», оставляя интеграцию на откуп.
Сравнение: Портальный робот vs Шарнирный робот vs Гейтлоадер
Для принятия обоснованного решения необходимо сравнить портальную систему с альтернативами. Ниже приведена таблица сравнения для типичной задачи загрузки токарного станка.
| Критерий | Портальный робот (Gantry) | Шарнирный робот (Articulated) | Гейтлоадер (Gate Loader) |
|---|---|---|---|
| Гибкость траектории | Низкая (только прямые линии) | Высокая (любые углы) | Очень низкая (фиксированная дуга) |
| Скорость на длинных дистанциях | Высокая (линейное движение) | Средняя (потери на вращение осей) | Низкая |
| Занимаемая площадь | Требует места сверху или сбоку | Компактное основание, большая зона разворота | Минимальная, монтируется на станок |
| Грузоподъемность | Высокая (масштабируется рамой) | Ограничена мощностью моторов в базе | Низкая (до 10-15 кг) |
| Стоимость внедрения | Средняя/Высокая | Высокая (дорогой робот + клетка) | Низкая |
| Применение | Линии станков, тяжелые детали | Сложная геометрия, сборка, упаковка | Мелкие детали, короткие серии |
Вердикт: Если вам нужно обслуживать один небольшой станок с мелкими деталями — выбирайте гейтлоадер. Если задача involves сложную переориентацию детали в пространстве — шарнирный робот. Но для поточной линии токарных станков, особенно с тяжелыми или длинными заготовками, портальный робот-манипулятор является безальтернативным лидером по соотношению скорость/цена/надежность.
Типичные ошибки при внедрении и эксплуатации
На основе анализа более 50 проектов автоматизации, мы выделили ошибки, которые совершают 80% заказчиков при первой закупке.
1. Игнорирование качества заготовок
Робот берет деталь там, где она лежит. Если заготовки в накопителе свалены в кучу («навалом»), простой портальный робот не справится. Требуется вибролоток или правильная укладка в ячейки. Попытка сэкономить на системе подачи приводит к тому, что робот простаивает 30% времени, ожидая оператора, который поправит деталь.
2. Недооценка влияния стружки
Токарная обработка generates много стружки. Если портал установлен непосредственно над зоной резания без защитных кожухов, стружка попадает на направляющие и в ШВП. Через 3–6 месяцев это приводит к заклиниванию осей. Решение: использование телескопических защитных чехлов (bellows) класса IP65 и регулярная регламентная очистка.
3. Ошибки в программировании точек
Частая проблема — «слепые» зоны. Программист задает точку подхода так, что схват задевает защитную дверь станка или патрон в открытом положении. Необходима тщательная отладка в режиме ручного управления с пониженной скоростью (T1 mode) перед запуском в автомат.
4. Отсутствие буферных зон
Если станок остановился по аварии, робот может остаться с деталью в руке внутри рабочей зоны. При перезапуске возможна коллизия. Правильная логика должна предусматривать возврат робота в безопасную позицию (Home Position) при любом сбое связи.
Тренды 2026: Куда движется технология?
Рынок портальных роботов-манипуляторов не стоит на месте. Вот три тренда, которые определяют облик оборудования в 2026 году:
- AI-коррекция захвата: Внедрение камер машинного зрения прямо в схват. Робот сам видит смещение детали в патроне на 1–2 мм и компенсирует его, не требуя идеальной фиксации заготовки оператором. Это снижает требования к точности предварительной укладки.
- Цифровые двойники (Digital Twins): Перед покупкой вы получаете виртуальную модель вашей ячейки. Вы можете «прогнать» тысячи циклов в симуляции, чтобы найти узкие места и оптимизировать траекторию движения портала еще до отправки заявки на производство.
- Модульность и Plug-and-Play: Новые контроллеры позволяют подключать робота к станкам разных производителей (Siemens, Fanuc, Haas, Балтика) через универсальные драйверы без глубокого программирования ПЛК. Настройка занимает дни, а не недели.
FAQ: Часто задаваемые вопросы
В: Можно ли интегрировать портального робота со старым токарным станком (советским или ранним импортом)?
О: Да, это возможно. Если у станка нет цифрового интерфейса Euromap, мы устанавливаем внешний контроллер, который считывает сигналы концевых датчиков двери и патрона, и управляет ими через реле. Это удорожает проект, но делает автоматизацию возможной даже для оборудования 1990-х годов.
В: Сколько времени занимает монтаж и запуск?
О: Стандартный срок для одного станка — 5–7 рабочих дней. Для линии из 3–5 станков — до 2–3 недель, включая программирование общей логики и отладку синхронизации.
В: Нужен ли оператор для обслуживания робота?
О: Нет, робот работает автономно. Однако требуется персонал для загрузки сырья в накопитель (если нет автоматической подачи) и контроля качества. Один оператор может контролировать работу 4–6 роботизированных ячеек.
В: Каков срок службы портального робота?
О: При соблюдении регламента ТО (смазка направляющих раз в 3–6 месяцев) ресурс механической части составляет не менее 10 лет или 20 000 моточасов. Электроника обычно служит дольше.
В: Влияет ли установка робота на гарантию токарного станка?
О: Нет, если монтаж выполнен сертифицированными специалистами и не внесены необратимые изменения в конструкцию станка (сверление отверстий в корпусе и т.д.). Мы используем бесконтактные методы крепления или штатные крепежные отверстия.
Заключение и рекомендации по покупке
Выбор портального робота-манипулятора для токарного станка в 2026 году — это инвестиция в стабильность вашего производства. Технологии шагнули вперед: оборудование стало дешевле, надежнее и проще в настройке. Однако успех проекта зависит не от бренда робота, а от качества инженерной проработки ячейки.
Мы рекомендуем следующий алгоритм действий:
- Проведите хронометраж текущих операций на вашем станке.
- Определите типичные детали для автоматизации (вес, габариты, материал).
- Запросите расчет окупаемости (ROI) у поставщика, требуйте реалистичных цифр, а не маркетинговых максимумов.
- Убедитесь в наличии сервисной поддержки и запчастей на складе в РФ.
Не пытайтесь автоматизировать всё сразу. Начните с одного «узкого» места — самого загруженного станка или самой тяжелой операции. Успешный пилотный проект окупит себя и даст команде опыт для масштабирования.
Если вы готовы обсудить техническое задание для вашего производства, наши инженеры проведут бесплатный аудит и подготовят 3D-модель будущей роботизированной ячейки.
Готовы повысить эффективность вашего токарного парка?
Получите индивидуальное коммерческое предложение и расчет ROI за 24 часа.
→ Запросить расчет стоимости портального робота
→ Скачать каталог технических решений 2026