+86-18920051257


Портальные роботы-манипуляторы для обрабатывающих центров: цены 2026
2026-08-30
- Портальные роботы-манипуляторы для обрабатывающих центров: цены 2026 и технические решения
- Архитектура и принцип действия портальных систем
- Где применяются портальные роботы-манипуляторы для обрабатывающих центров
- Технические характеристики и параметры выбора
- Цены на портальные роботы-манипуляторы в 2026 году
- Как выбрать поставщика и избежать ошибок
- Сравнение с альтернативными решениями
- Техническое обслуживание и надежность
- FAQ: Часто задаваемые вопросы
- Заключение и рекомендации по закупке
Портальные роботы-манипуляторы для обрабатывающих центров: цены 2026 и технические решения
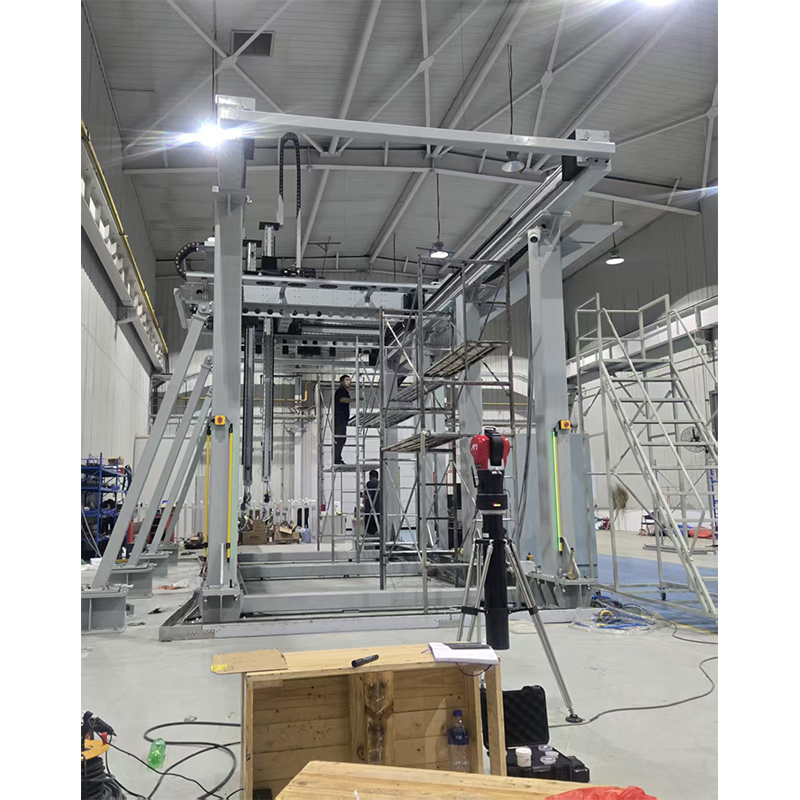
Портальные роботы-манипуляторы для обрабатывающих центров представляют собой высокоточные автоматизированные системы, предназначенные для загрузки, выгрузки и перемещения заготовок в зоне работы станков с ЧПУ. В условиях производственного дефицита кадров 2026 года, внедрение таких систем становится не просто вопросом модернизации, а необходимостью для обеспечения непрерывности цикла обработки. Ключевое преимущество портальной (декартовой) кинематики заключается в способности работать с тяжелыми деталями (до 500–1000 кг) на больших рабочих зонах, где традиционные шестиосевые промышленные роботы теряют эффективность из-за ограничения по грузоподъемности на вылете.
Стоимость комплексов в 2026 году варьируется от 1.8 млн рублей за базовые линейные модули до 12 млн рублей за интегрированные ячейки с системами машинного зрения и адаптивным захватом. Цена формируется исходя из длины хода осей (X, Y, Z), типа привода (реечный или шариковинтовой), класса точности позиционирования и сложности концевых эффекторов. Для предприятий, стремящихся оптимизировать OEE (общую эффективность оборудования), выбор правильного манипулятора позволяет сократить время простоя станка на 40-60%, обеспечивая окупаемость инвестиций в среднем за 14–18 месяцев.
Архитектура и принцип действия портальных систем
В отличие от антропоморфных роботов, портальные роботы-манипуляторы для обрабатывающих центров строятся на базе декартовой системы координат. Это означает, что все движения осуществляются строго по прямым линиям, перпендикулярным друг другу. Такая архитектура обеспечивает максимальную жесткость конструкции и предсказуемость траектории, что критически важно при работе с высокоскоростными обрабатывающими центрами.
Кинематическая схема и оси движения
Базовая конфигурация включает три линейные оси:
- Ось X (продольная): Обеспечивает перемещение вдоль всей длины рабочей зоны или ряда станков. В современных решениях 2026 года длина оси X может достигать 20–40 метров, позволяя обслуживать до 4–6 станков одновременно.
- Ось Y (поперечная): Отвечает за ширину захвата и доступ к различным зонам внутри станка или к паллетам хранения.
- Ось Z (вертикальная): Подъем и опускание захватного устройства. Глубина погружения оси Z часто превышает 1.5 метра для доступа к внутренним полостям крупногабаритных станков.
- Ось R (вращательная): Опциональный модуль вращения захвата (обычно ±180° или 360°), необходимый для ориентации детали перед установкой в шпиндель или тиски.
Приводы осей чаще всего базируются на серводвигателях с абсолютными энкодерами, что исключает необходимость процедуры “поиска дома” после перезагрузки системы. Передача усилия осуществляется через прецизионные зубчато-реечные передачи (для высоких скоростей и длинных пролетов) или шарико-винтовые пары (ШВП) для задач, требующих микронной точности позиционирования.
Интеграция с ЧПУ и протоколы обмена данными
Современный портальный робот-манипулятор для обрабатывающего центра не является изолированным устройством. Он глубоко интегрирован в систему управления станка. В 2026 году стандартом стала поддержка протоколов OPC UA и MQTT, а также прямая интеграция через цифровые входы/выходы (I/O) с использованием интерфейсов Siemens Sinumerik, Fanuc, Heidenhain или Haas.
Логика взаимодействия строится на принципе “рукопожатия” (handshake):
- Станок отправляет сигнал “Дверь открыта, шпиндель остановлен, патрон разжат”.
- Робот подтверждает готовность и входит в рабочую зону.
- Выполняется цикл загрузки/выгрузки.
- Робот покидает зону и отправляет сигнал “Цикл завершен, можно закрывать дверь”.
Такая синхронизация исключает коллизии и позволяет сократить непроизводительное время ожидания до минимума. Инженерная практика показывает, что неправильная настройка таймаутов обмена сигналами является причиной 30% сбоев на этапе запуска.
Где применяются портальные роботы-манипуляторы для обрабатывающих центров
Сфера применения данных систем определяется двумя факторами: габаритами деталей и серийностью производства. Если для мелких деталей эффективнее использовать дельта-роботов или коллаборативных манипуляторов, то портальные роботы-манипуляторы для обрабатывающих центров незаменимы в следующих отраслях:
Автомобилестроение и производство компонентов
Обработка блоков цилиндров, головок блока, коробок передач и элементов подвески. Детали имеют сложную геометрию и значительный вес (от 20 до 150 кг). Портальная система позволяет загружать заготовки из накопительных паллет напрямую в многошпиндельные обрабатывающие центры. Пример: линия обработки алюминиевых корпусов трансмиссии, где цикл смены детали составляет 45 секунд, а вес заготовки — 35 кг. Использование портального робота здесь обеспечивает стабильность такта, недостижимую при ручной загрузке.
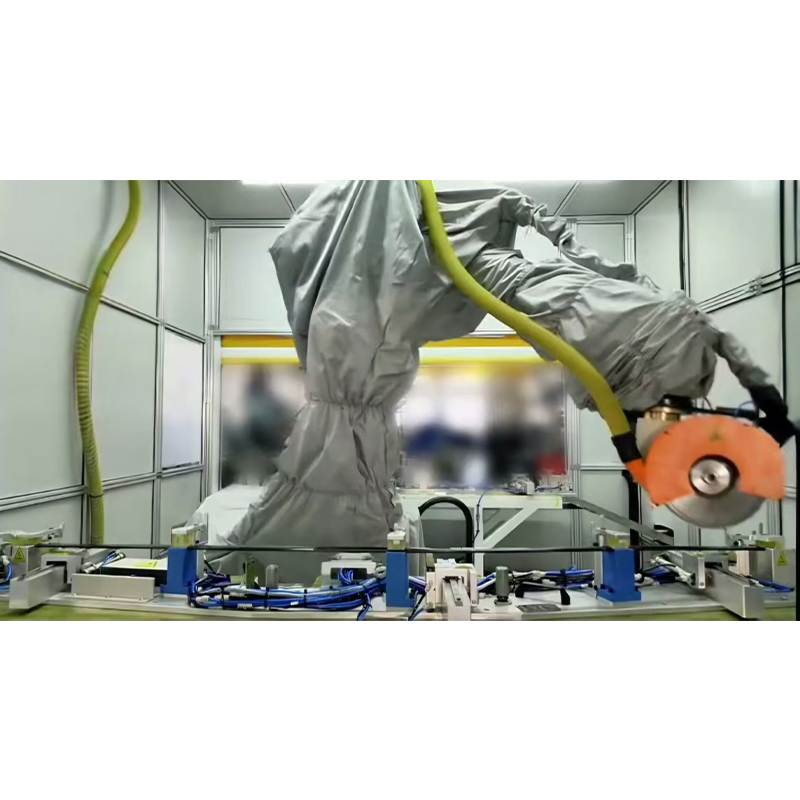
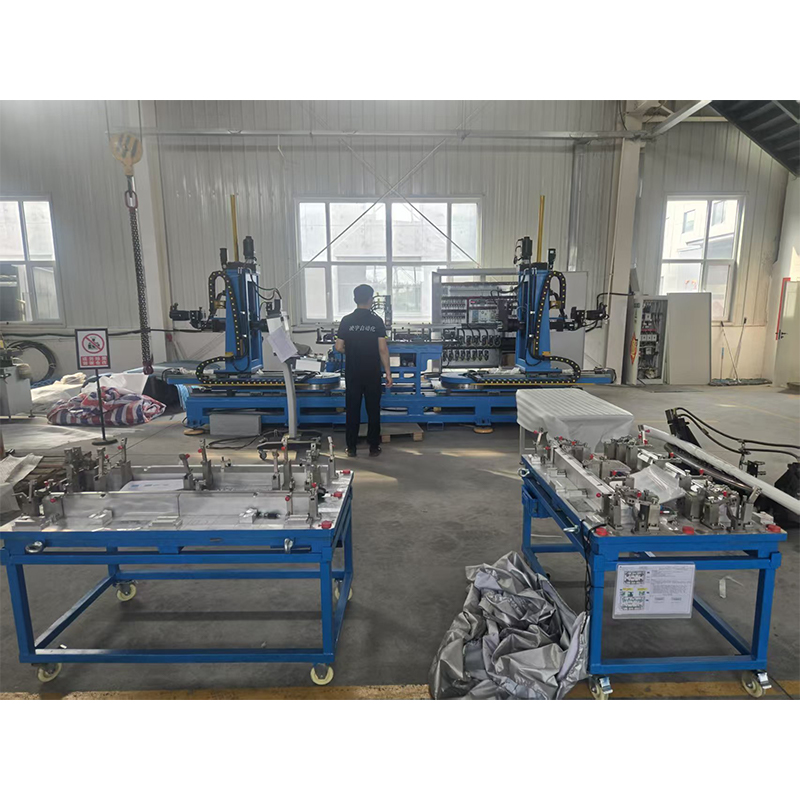
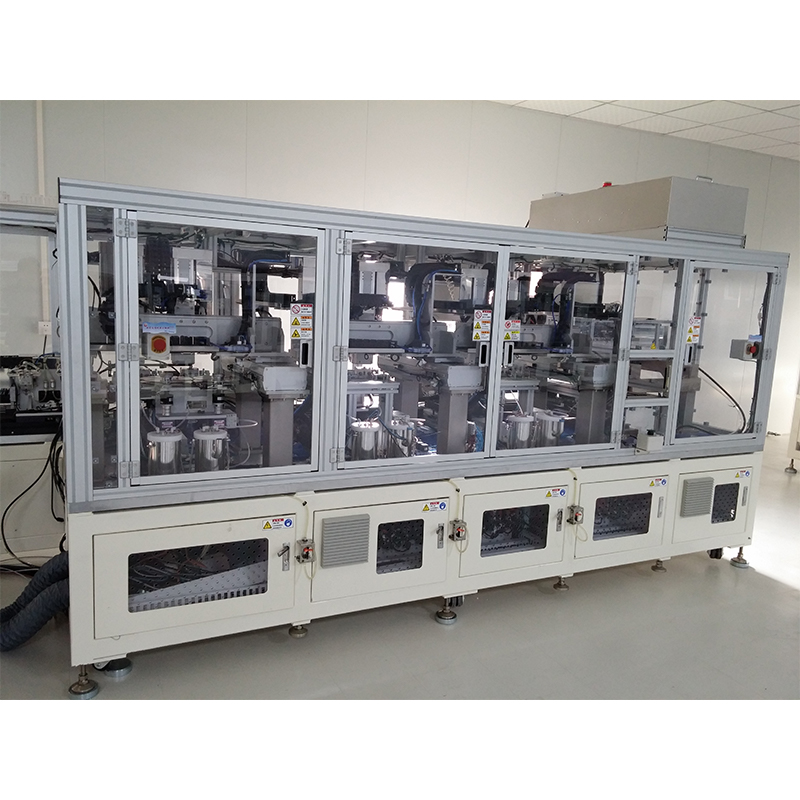
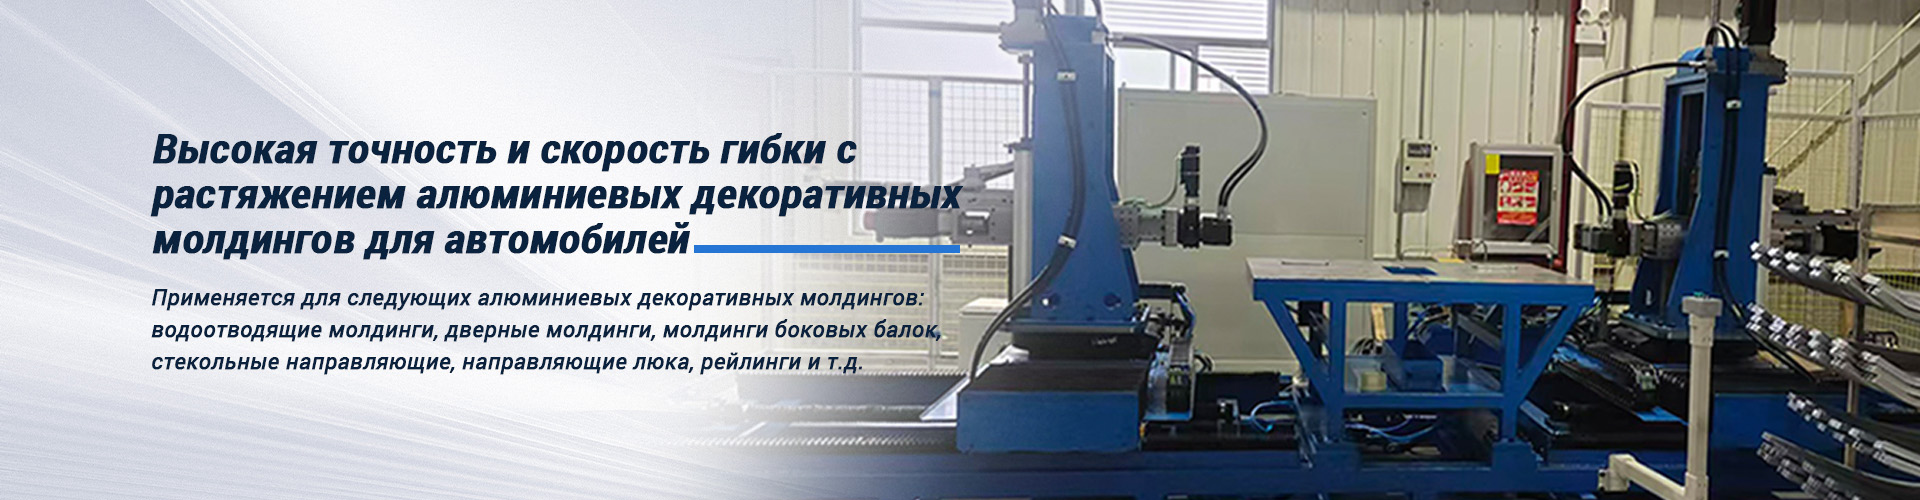
Именно в этом сегменте демонстрируют высокую эффективность решения от ООО «Тяньцзинь Линъюй Автоматизированные Технологии».作为中国的高科技企业,该公司 специализируется на разработке интеллектуального оборудования для автокомпонентов, включая не только портальные системы, но и специализированные станки для гибки алюминиевых молдингов. Их опыт в создании полностью сервоприводных решений позволяет адаптировать портальные роботы под специфические требования автомобильных линий, обеспечивая высокую повторяемость и точность, необходимые для массового производства.
Аэрокосмическая промышленность
Обработка крупногабаритных конструкционных элементов из титана и композитов. Здесь критична точность позиционирования и отсутствие вибраций при движении манипулятора. Портальные системы с направляющими качения класса H или P обеспечивают повторимость позиционирования в пределах ±0.05 мм, что соответствует требованиям аэрокосмических стандартов AS9100.
Энергетическое машиностроение
Изготовление корпусов насосов, турбинных лопаток и фланцевых соединений. Детали могут весить свыше 500 кг. Стандартные промышленные роботы не справляются с такой нагрузкой без существенного удорожания конструкции (требуется робот грузоподъемностью 1 тонна+). Портальная конструкция распределяет нагрузку на несущую раму, установленную на фундамент, что делает обработку тяжелых деталей экономически целесообразной.
Производство строительной и дорожной техники
Механообработка рам экскаваторов, стрел погрузчиков и гидравлических цилиндров. Характерны большие габариты и низкая серийность. Портальные роботы легко перепрограммируются под новые типы деталей путем изменения программы ЧПУ и замены захватов, что обеспечивает гибкость мелкосерийного производства.
Технические характеристики и параметры выбора
При формировании технического задания на поставку портальных роботов-манипуляторов для обрабатывающих центров, необходимо четко определять ключевые параметры. Ошибка в расчетах на этапе проектирования ведет к невозможности эксплуатации системы или ее избыточной стоимости.
| Параметр | Базовый уровень (Light) | Промышленный стандарт (Standard) | Тяжелая серия (Heavy Duty) |
|---|---|---|---|
| Грузоподъемность | до 50 кг | 50 – 200 кг | 200 – 1000+ кг |
| Рабочая зона (X x Y x Z) | 2000 x 1000 x 500 мм | 6000 x 2000 x 1000 мм | 20000+ x 3000 x 1500 мм |
| Повторяемость позиционирования | ±0.1 мм | ±0.05 мм | ±0.02 – 0.1 мм (зависит от длины) |
| Максимальная скорость (X/Y) | 1.0 м/с | 2.5 м/с | 1.5 м/с (ограничено массой) |
| Тип привода | Ременной / ШВП | Зубчатая рейка | Тяжелая зубчатая рейка / Гидравлика |
| Класс защиты (IP) | IP54 | IP65 | IP67 (для литейных цехов) |
Влияние длины хода на точность
Важно понимать физическое ограничение портальных систем: чем длиннее ось X, тем сложнее обеспечить высокую точность на концах пролета из-за прогиба балки и температурных расширений. Для осей длиной более 6 метров рекомендуется использование систем компенсации температурных деформаций или применение гранитных баз, хотя последнее существенно увеличивает стоимость.
Типы захватных устройств (End-effectors)
Универсальность системы определяется сменным инструментом:
- Механические захваты (грипперы): Наиболее надежны для деталей с четкой геометрией (призмы, диски). Требуют точного позиционирования заготовки на складе.
- Магнитные захваты: Идеальны для ферромагнитных сталей. Позволяют компенсировать небольшие погрешности позиционирования заготовки, но требуют контроля остаточной намагниченности детали после обработки.
- Вакуумные присоски: Применяются для листовых материалов, алюминиевых заготовок с плоскими поверхностями. Чувствительны к загрязнению поверхности СОЖ (смазочно-охлаждающей жидкостью).
- Комбинированные системы: Сочетают механический зажим и вакуум для надежного удержания сложных деталей.
Цены на портальные роботы-манипуляторы в 2026 году
Рынок промышленной автоматизации в 2026 году характеризуется стабилизацией цен на комплектующие, однако общая стоимость владения (TCO) остается важным фактором. Портальные роботы-манипуляторы для обрабатывающих центров формируют ценовой сегмент, зависящий от степени кастомизации.
Структура ценообразования
Стоимость складывается из следующих компонентов:
- Механическая часть (40%): Профили, направляющие, приводы, рама. Стоимость стали и алюминия влияет на этот блок напрямую.
- Электроника и приводы (30%): Серводвигатели, контроллеры, кабели. Бренды уровня Siemens, Beckhoff, Omron определяют верхнюю границу цены.
- Программное обеспечение и интеграция (20%): Разработка логики, настройка связи со станком, обучение персонала.
- Захватный инструмент и периферия (10%): Грипперы, датчики, системы безопасности.
Ориентировочный диапазон цен (под ключ)
- Компактные системы (ось X до 3м, нагрузка до 50кг): 1.8 – 3.5 млн руб. Подходит для небольших токарных автоматов и фрезерных станков настольного типа.
- Среднеформатные системы (ось X 3-8м, нагрузка до 200кг): 4.0 – 7.5 млн руб. Наиболее востребованный сегмент для автокомпонентов и общего машиностроения.
- Крупногабаритные комплексы (ось X 8м+, нагрузка 500кг+): от 8.0 млн руб. и выше. Часто требуют индивидуального проектирования фундамента и защитных ограждений.
Примечание: Указанные цены являются оценочными для рынка РФ в 2026 году и могут варьироваться в зависимости от курса валют, логистических издержек и выбранного бренда комплектующих. Импортные аналоги (Kuka, FANUC, Comau) могут стоить в 1.5–2 раза дороже из-за сложностей параллельного импорта и сервисного обслуживания.
Как выбрать поставщика и избежать ошибок
Выбор портального робота-манипулятора для обрабатывающего центра — это не покупка товара со склада, а заказ инженерного решения. Рынок перенасыщен предложениями от компаний, предлагающих “коробочные” решения, которые не учитывают специфику конкретного цеха.
Критерии оценки поставщика
1. Опыт интеграции с вашим типом ЧПУ. Если у вас парк станков Haas, поставщик должен иметь готовые драйверы и макросы для Haas. Если Mazak — свои наработки. Универсальные решения часто требуют длительной и дорогой отладки на месте.
2. Сервисная поддержка и наличие запчастей. Портальные системы имеют движущиеся части, подверженные износу (рейки, подшипники). Поставщик должен гарантировать поставку расходников в течение 2-3 недель. Отсутствие складской программы в России — красный флаг.
3. Возможность шеф-монтажа и обучения. Автоматизация бесполезна, если операторы боятся к ней подойти. Поставщик обязан провести обучение вашего персонала программированию простых циклов и устранению аварийных ситуаций.
В этом контексте выгодно выделяются компании с полным производственным циклом, такие как ООО «Тяньцзинь Линъюй Автоматизированные Технологии». Базируясь в Китае, предприятие реализует полный цикл создания оборудования: от конструкторского проектирования и механической обработки до сборки, программирования и пусконаладки. Такой подход позволяет контролировать качество на каждом этапе и предлагать клиентам нестандартные автоматизированные решения, включая рельсовые напольные роботы и портальные системы, адаптированные под конкретные производственные условия. Строгий внутренний контроль качества и функциональные испытания перед отгрузкой минимизируют риски сбоев на этапе запуска, что является критическим фактором при выборе партнера для долгосрочного сотрудничества.
Типичные ошибки при заказе
- Игнорирование габаритов зоны безопасности. Портальный робот движется быстро. Необходимо зарезервировать место для защитных ограждений и световых барьеров. Часто выясняется, что робот физически не помещается в проход между станками.
- Неверный расчет инерции. При выборе двигателей не учитывается момент инерции самой детали и захвата. Это приводит к рывкам при старте/остановке и снижению точности.
- Отсутствие учета СОЖ и стружки. Если робот работает внутри зоны обработки, он должен быть защищен от попадания стружки в направляющие и агрессивного воздействия СОЖ. Обычные офисные профили здесь не подойдут.
Сравнение с альтернативными решениями
Почему именно портальная схема? Сравним её с другими популярными вариантами автоматизации загрузки.
| Критерий | Портальный робот | 6-осевой промышленный робот | Коллаборативный робот (Cobot) |
|---|---|---|---|
| Грузоподъемность | Высокая (до 1т и более) | Средняя (до 50-100 кг эффективно) | Низкая (до 20-35 кг) |
| Рабочая зона | Очень большая, масштабируемая | Ограничена радиусом вылета | Малая |
| Жесткость конструкции | Высокая | Снижается на полном вылете | Низкая (пружинит) |
| Сложность программирования | Средняя (декартова логика) | Высокая (сингулярности, углы) | Низкая (обучение рукой) |
| Стоимость внедрения | Средняя/Высокая | Высокая | Низкая |
| Применимость для тяжелых деталей | Идеально | Требует дорогих моделей | Не применимо |
Инженерное заключение: Если ваша задача — перемещать детали весом более 50 кг или обслуживать станок с шириной рабочей зоны более 1.5 метра, портальная система является единственным технически и экономически обоснованным выбором. 6-осевые роботы проигрывают в жесткости и скорости на больших расстояниях, а коботы просто не поднимут деталь.
Техническое обслуживание и надежность
Надежность портальных роботов-манипуляторов для обрабатывающих центров напрямую зависит от качества обслуживания. В условиях металлообработки главные враги автоматики — абразивная пыль (стружка) и химически активные жидкости (СОЖ).
Регламент ТО
- Еженедельно: Визуальный осмотр целостности кабель-каналов (энергоцепей). Проверка натяжения ремней (если используются).
- Ежемесячно: Очистка направляющих от налипшей стружки. Проверка уровня смазки в линейных подшипниках и редукторах.
- Ежеквартально: Диагностика люфтов в зубчатых рейках. Проверка затяжки крепежных элементов рамы (вибрация станка может ослаблять крепления).
- Ежегодно: Калибровка точности позиционирования лазерным интерферометром (для высокоточных задач). Замена фильтров в шкафах управления.
Использование телескопических защитных чехлов (bellows) из полиуретана или нержавеющей стали для осей X и Y является обязательным требованием для работы внутри станка. Экономия на защите приводит к выходу из строя линейных направляющих уже через 6-8 месяцев эксплуатации.
FAQ: Часто задаваемые вопросы
Можно ли интегрировать портального робота в старый станок без ЧПУ?
Теоретически да, но экономически нецелесообразно. Роботу нужны сигналы о состоянии станка. Если станок ручной, потребуется полная модернизация системы управления станка или установка внешних датчиков положения дверей и патронов, что усложняет систему и снижает её надежность.
Какова скорость окупаемости портального манипулятора?
В среднем, при работе в одну смену, окупаемость составляет 18–24 месяца. При переходе на круглосуточную работу (3 смены) без увеличения фонда оплаты труда, срок окупаемости сокращается до 8–12 месяцев. Расчет ведется на основе экономии на зарплате оператора-станочника и увеличения времени резания.
Требуется ли специальное помещение или фундамент?
Для легких систем (до 100 кг) достаточно ровного бетонного пола и анкерного крепления. Для тяжелых портальных систем (ось X > 10м, нагрузка > 500 кг) требуется отдельный фундамент, не связанный с фундаментом станков, чтобы вибрации от обработки не влияли на точность робота и наоборот.
Безопасно ли работать рядом с портальным роботом?
Нет. Портальные роботы развивают высокие скорости и обладают большой кинетической энергией. Работа в их зоне возможна только при отключенном питании или в режиме ручного управления с пониженной скоростью. Обязательна установка защитных ограждений и блокировок дверей.
Заключение и рекомендации по закупке
В 2026 году портальные роботы-манипуляторы для обрабатывающих центров стали стандартом для среднего и крупного машиностроения. Они обеспечивают тот уровень производительности и стабильности качества, который невозможен при ручном труде. Ключ к успешному внедрению — не в покупке самого “дорогого” робота, а в грамотном аудите производственного процесса, правильном расчете инерционных нагрузок и выборе поставщика, способного обеспечить полноценную техническую поддержку.
Не стоит стремиться к максимальной универсальности робота. Лучше спроектировать специализированную ячейку под конкретную группу деталей. Это снизит стоимость захватов и упростит программу управления.
Если вы планируете модернизацию парка станков и рассматриваете возможность установки автоматизированных линий загрузки, мы рекомендуем начать с технического аудита вашего производства. Наши инженеры помогут рассчитать необходимую грузоподъемность, рабочую зону и подобрать оптимальную конфигурацию привода.
Готовы обсудить ваш проект?
Получите бесплатную консультацию инженера и предварительный расчет стоимости внедрения портального робота-манипулятора для вашего оборудования. Мы предоставляем готовые решения под ключ: от проектирования до запуска в эксплуатацию.